Domotique et KNX : cours sur le bus, l’adressage et la GTB
Résumez cet article :
En bref
Dans une installation domotique sur bus, la commande et la puissance sont séparées : les capteurs (poussoirs, détecteurs, sondes) et les actionneurs (sorties tout ou rien, variateurs, modules de volets) échangent des messages sur une paire torsadée en très basse tension. Avec KNX, chaque appareil, appelé participant, reçoit une adresse physique du type zone.ligne.participant, et chaque fonction une adresse de groupe qui relie par logiciel ceux qui commandent à ceux qui exécutent. Une ligne a sa propre alimentation, compte en général 64 participants et 1 000 m de câble au plus. Le tout se paramètre avec le logiciel ETS. En tertiaire, ces bus remontent vers une gestion technique du bâtiment (GTB).
Dans un logement classique, l'interrupteur coupe le courant de la lampe : pour ajouter un point de commande, il faut tirer des fils. Dans un immeuble de bureaux où l'on veut que l'éclairage suive la présence, que les stores descendent quand le soleil tape et que le chauffage baisse quand une fenêtre s'ouvre, cette logique ne tient plus. On fait alors circuler des informations sur un bus, et le bâtiment devient « communicant ». C'est un des champs d'activité du bac pro MELEC, et un chantier où l'électricien travaille différemment : il câble moins de va-et-vient et repère beaucoup plus d'adresses.
Ce cours explique le principe d'un bus, détaille KNX, le standard ouvert le plus répandu en Europe pour le bâtiment, le compare aux solutions radio et montre comment ces réseaux s'intègrent dans une GTB. Pour une présentation grand public, voyez l'article Domotique : définition, fonctionnement et lien avec l'installation électrique ; ici, on s'attache à la méthode, à l'adressage et aux calculs demandés à l'examen.
Domotique : le principe d'un bus
En câblage traditionnel, l'organe de commande est dans le circuit de puissance. Le montage simple allumage, le va-et-vient ou le télérupteur vus dans le cours sur les montages d'éclairage ont tous ce point commun : la fonction est figée par le câblage. Pour qu'un bouton commande aussi le volet, il faut refaire le câblage.
Avec un bus, on sépare deux réseaux. Le réseau de puissance part du tableau, traverse un actionneur et rejoint directement le récepteur : la lampe, le moteur de volet, le convecteur. Le réseau de commande est un câble à part, le bus, sur lequel tous les appareils sont branchés en parallèle et s'envoient de courts messages numériques. Le bouton-poussoir ne coupe plus rien : il envoie « allumer le groupe séjour », et l'actionneur concerné ferme son contact.
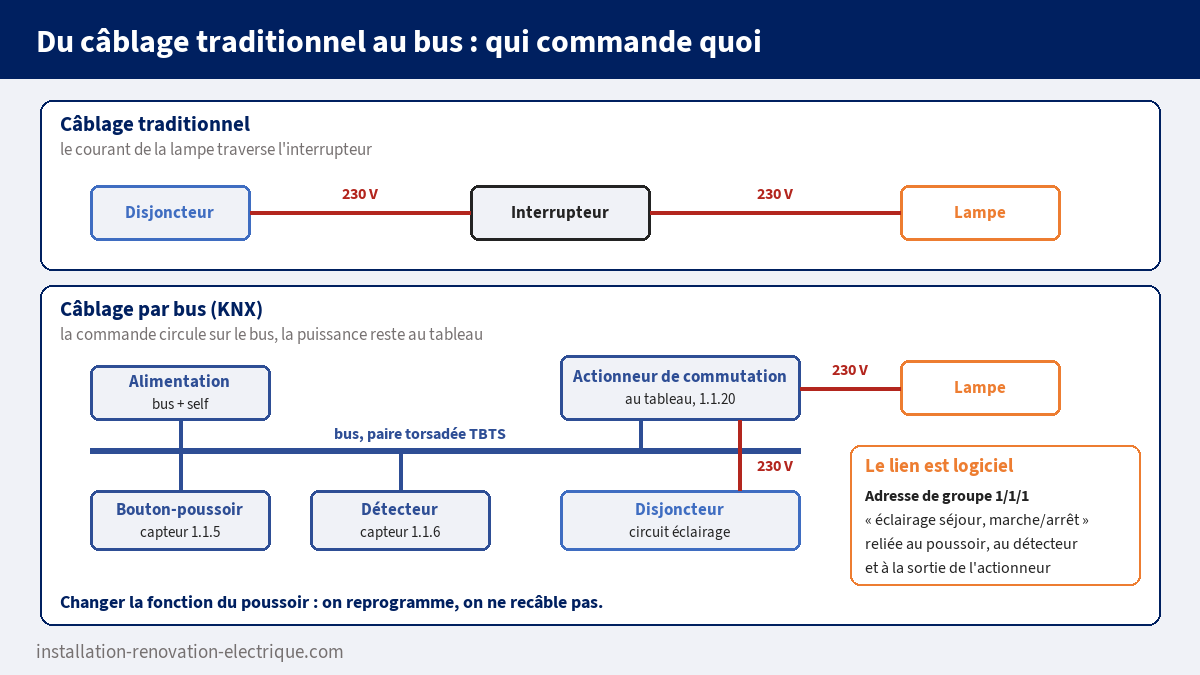
On classe les appareils en trois familles. Les capteurs produisent une information : bouton-poussoir, détecteur de présence, sonde de température, station météo, interface à contacts secs pour un contact de fenêtre. Les actionneurs exécutent un ordre : sortie de commutation, variateur, module de volets ou de stores, commande de vanne de chauffage. Les appareils système font vivre le réseau : alimentation, coupleurs, interface de programmation, passerelle vers le réseau IP.
L'intérêt se mesure sur trois points. La souplesse : on change la fonction d'un poussoir ou on crée un scénario « départ » sans toucher un fil. Le croisement des métiers : un même détecteur de présence peut piloter l'éclairage, abaisser la consigne de chauffage et renseigner la supervision. La simplification du câblage de commande : un seul câble bus passe de point en point, là où dix poussoirs auraient demandé dix retours. La contrepartie est réelle : il faut un logiciel, une étude et une documentation tenue à jour, faute de quoi personne ne peut dépanner. Le câblage lui-même est décrit dans notre article sur le câblage domotique filaire et le bus de commande.
KNX : un standard ouvert, plusieurs supports
KNX est un protocole normalisé (série européenne EN 50090, reprise au niveau international dans l'ISO/IEC 14543-3), géré par une association de fabricants. Son atout principal est l'interopérabilité : un poussoir d'un fabricant commande l'actionneur d'un autre, parce que tous deux respectent les mêmes formats de données et sont certifiés. Pour le client, cela signifie qu'il n'est pas lié à un seul fournisseur pendant les vingt ou trente ans de vie de l'installation.
Le protocole fonctionne sur plusieurs supports. La paire torsadée (KNX TP) est de loin le plus courant : c'est celui que décrit ce cours. La radio (KNX RF, dans la bande des 868 MHz) sert à ajouter des points là où l'on ne peut pas tirer de câble. Le réseau IP (KNXnet/IP) relie les lignes entre elles par le réseau Ethernet du bâtiment et donne accès à la supervision.
Le câble et l'alimentation du bus
Le bus sur paire torsadée transporte en même temps l'alimentation des participants et les données. La tension est continue, d'environ 30 V, et le circuit est une très basse tension de sécurité. Le principe de la TBTS s'applique donc : le bus ne doit jamais être relié à la terre ni à un autre circuit, et les règles de séparation avec les conducteurs 230 V données par les fabricants se respectent à la lettre, surtout dans les boîtes et au tableau.
On utilise un câble bus certifié, généralement à deux paires de 0,8 mm de diamètre : la paire rouge et noire porte le bus (rouge au +, noir au −), l'autre reste en réserve. Les participants se raccordent par une petite borne enfichable, en respectant la polarité. Cette borne permet de débrocher un appareil sans couper le bus pour les autres.
L'alimentation de bus n'est pas une alimentation ordinaire : elle intègre une self (une bobine, aussi appelée réactance) qui laisse passer le courant continu mais empêche l'alimentation d'écraser les signaux. Sans elle, pas de communication. Une alimentation courante délivre 640 mA ; un participant consomme de l'ordre de 10 mA, la valeur exacte se lisant dans sa notice. Ce bilan de courant donne le même ordre de grandeur que la règle des 64 participants par segment, qui vient, elle, de la tenue du signal.
Topologie KNX : lignes, zones et longueurs
L'unité de base est la ligne : une alimentation avec self, un câble bus et des participants. Le câble peut cheminer en ligne, en étoile ou en arbre, avec des dérivations où l'on veut. Une seule forme est interdite : la boucle fermée. On ne relie jamais les deux extrémités d'un bus entre elles.
Quatre limites encadrent une ligne (ou un segment de ligne) sur paire torsadée. Elles tombent régulièrement en exercice. Les longueurs sont celles que reprennent les notices de fabricants ; à l'examen, on applique celles du dossier technique.
| Grandeur | Limite | Raison |
|---|---|---|
| Longueur totale de câble | 1 000 m au plus, toutes dérivations comprises | Capacité et résistance du câble, qui déforment le signal |
| Distance entre l'alimentation et un participant | 350 m au plus | Chute de tension sur le câble |
| Distance entre deux participants | 700 m au plus | Temps de propagation, pour la détection des collisions |
| Nombre de participants | 64 par segment dans la topologie classique | Intégrité du télégramme ; le courant de l'alimentation est une seconde limite, à vérifier à part |
Pour un bâtiment entier, on assemble les lignes. Jusqu'à 15 lignes se raccordent, chacune par un coupleur de ligne, sur une ligne principale : l'ensemble forme une zone. Jusqu'à 15 zones se raccordent à leur tour, par des coupleurs de zone, sur une ligne dorsale. Chaque ligne, chaque ligne principale et la dorsale ont leur propre alimentation, car le coupleur isole galvaniquement les deux côtés.
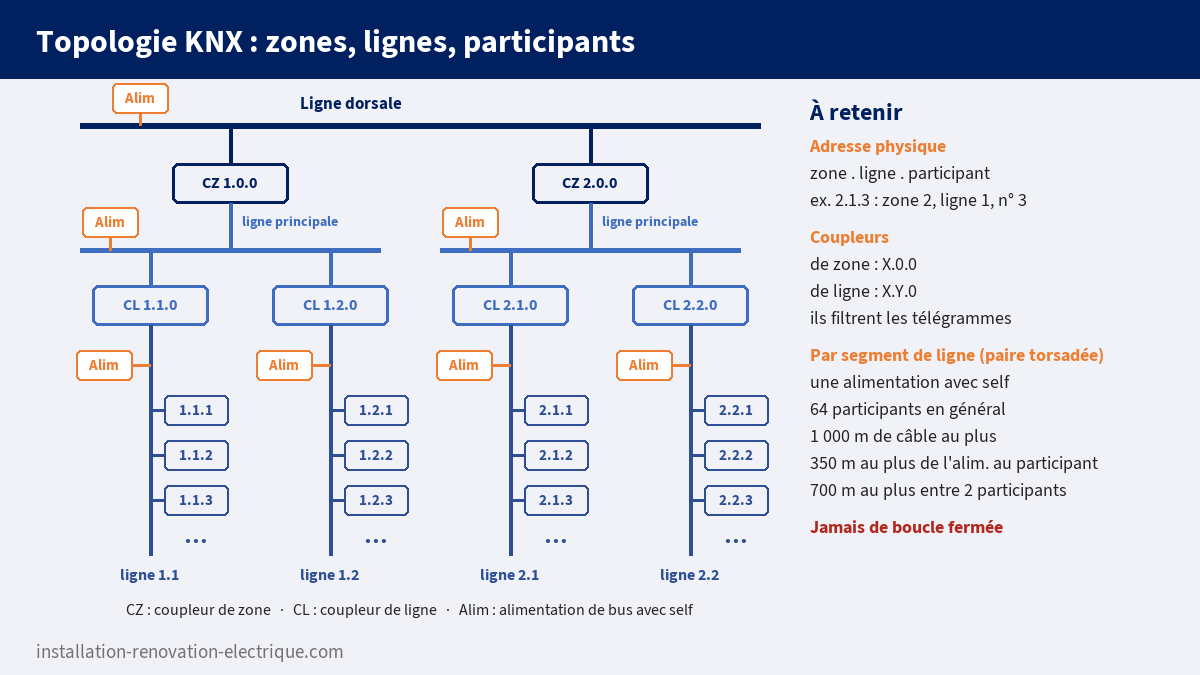
Le coupleur n'est pas un simple pont. Il contient une table de filtrage, chargée lors de la programmation, et ne laisse passer que les messages (les télégrammes, décrits plus bas) qui concernent l'autre côté. L'ordre « allumer le bureau 12 » reste sur sa ligne et n'encombre pas le reste du bâtiment. Aujourd'hui, la ligne principale et la dorsale sont souvent remplacées par le réseau Ethernet : des routeurs KNX/IP jouent le rôle de coupleurs. Une évolution du standard, intégrée à la formation KNX en 2019, permet aussi de dépasser 64 participants sur une ligne sans répéteur, à condition que le matériel et l'alimentation soient prévus pour ; la règle des 64 reste celle des sujets d'examen et des installations existantes.
En pratique, on fait coïncider la topologie avec le bâtiment : une ligne par étage ou par aile, une zone par bâtiment. On garde aussi de la réserve : une ligne chargée à 100 % le jour de la réception ne laisse aucune place pour l'extension que le client demandera dans deux ans.
Adresse physique et adresse de groupe
C'est le cœur du sujet, et la source de la plupart des confusions. Un participant KNX a une adresse physique et utilise plusieurs adresses de groupe.
L'adresse physique : où est l'appareil
L'adresse physique (ETS l'appelle adresse individuelle) identifie un appareil de façon unique dans l'installation. Elle s'écrit avec des points, sous la forme zone.ligne.participant : 2.1.3 désigne le participant n° 3 de la ligne 1 de la zone 2. Elle est codée sur 16 bits : 4 bits pour la zone (0 à 15), 4 bits pour la ligne (0 à 15) et 8 bits pour le participant (0 à 255). Le numéro 0 est réservé aux coupleurs : le coupleur de la ligne 1 de la zone 2 porte l'adresse 2.1.0, le coupleur de la zone 2 l'adresse 2.0.0.
Cette adresse sert à la mise en service et au diagnostic : c'est elle que le logiciel utilise pour charger un programme dans un appareil précis. On la reporte sur l'appareil, sur le plan et sur le schéma du tableau.
L'adresse de groupe : quelle fonction
L'adresse de groupe représente une fonction, pas un appareil. Elle s'écrit avec des barres obliques. Dans la structure à trois niveaux, la plus utilisée, elle se lit groupe principal / groupe médian / sous-groupe, avec des plages de 0 à 31, 0 à 7 et 0 à 255. On choisit librement le sens de chaque niveau ; une convention fréquente est le métier, puis l'étage ou le type d'ordre, puis le point.
| Adresse de groupe | Fonction | Type de donnée | Objets reliés |
|---|---|---|---|
| 1/1/1 | Éclairage séjour, marche/arrêt | 1 bit (commutation) | Poussoir 1.1.5, détecteur 1.1.6, sortie A de l'actionneur 1.1.20 |
| 1/2/1 | Éclairage séjour, variation relative | 4 bits (plus clair, plus sombre, arrêt) | Poussoir 1.1.5 (appui long), variateur |
| 1/3/1 | Éclairage séjour, valeur | 1 octet (0 à 100 %) | Écran, scénario, variateur |
| 2/1/1 | Volet séjour, monter/descendre | 1 bit | Poussoir, module de volets |
| 3/1/1 | Température séjour, mesure | 2 octets (valeur en °C) | Sonde, régulateur, supervision |
Chaque appareil expose des objets de communication : pour un poussoir, « commutation », « variation » ; pour un actionneur, « commande de la sortie A », « état de la sortie A ». Paramétrer une fonction revient à relier les objets voulus à la même adresse de groupe. Deux règles évitent les ennuis : on ne relie que des objets de même type de donnée, noté DPT dans ETS (un bit avec un bit, un pourcentage avec un pourcentage), et on prévoit une adresse de retour d'état distincte de l'adresse de commande, pour que les voyants et la supervision affichent l'état réel de la sortie et non le dernier ordre envoyé.
Ce qui circule : le télégramme
Un message KNX s'appelle un télégramme. Il contient un champ de contrôle avec la priorité, l'adresse physique de l'émetteur, l'adresse du destinataire (une adresse de groupe en fonctionnement normal), la donnée et un octet de vérification. Sur paire torsadée, il est transmis à 9 600 bit/s. Tous les participants écoutent le bus avant d'émettre ; si deux d'entre eux émettent au même instant, le plus prioritaire continue et l'autre recommence ensuite, sans que le message soit détruit. C'est la méthode d'accès CSMA/CA. Les destinataires acquittent le télégramme ; sans acquittement, l'émetteur le répète jusqu'à trois fois.
Il n'y a pas de centrale : chaque participant embarque son programme et sait ce qu'il doit faire des adresses qui le concernent. Si un actionneur tombe en panne, le reste de l'installation continue de fonctionner. C'est une différence de fond avec un automate programmable, où toute la logique est dans une seule unité centrale.
ETS et mise en service : la méthode
Les participants KNX sortent d'usine vides de toute fonction. On les paramètre avec ETS, le logiciel unique édité par l'association KNX, dans lequel on importe les bases de données des produits de chaque fabricant. Le bac pro ne demande pas de maîtriser le logiciel, mais de comprendre la démarche, qui est toujours la même.
On commence par décrire le bâtiment (étages, pièces, tableaux) et la topologie (zones, lignes). On y place les appareils du catalogue, ce qui leur attribue une adresse physique. On règle leurs paramètres : comportement d'un poussoir à l'appui court et à l'appui long, durée de course d'un volet, temporisation d'un détecteur, état d'une sortie au retour de la tension. On crée les adresses de groupe et on y relie les objets. Puis on charge : le PC est relié au bus par une interface USB ou IP ; pour chaque appareil, on appuie sur son bouton de programmation, la LED s'allume, le logiciel lui envoie son adresse physique, puis son programme d'application. Les coupleurs reçoivent en plus leur table de filtrage.
Viennent ensuite les essais, fonction par fonction, avec l'outil de diagnostic du logiciel qui affiche les télégrammes en direct : on appuie sur un poussoir, on lit qui a émis, vers quelle adresse de groupe, avec quelle valeur. La méthode générale des contrôles est celle du cours sur la mise en service d'une installation. À la fin, on remet au client le fichier du projet, la liste des adresses et les plans repérés. Sans ce fichier, la moindre modification impose de tout reprendre.
Côté chantier, la part de l'électricien est concrète : tirer le bus sans boucle, respecter les longueurs, repérer chaque câble, poser les participants, raccorder les actionneurs au tableau avec les protections adaptées à chaque circuit, relever l'adresse physique et l'emplacement de chaque appareil. Un actionneur ne remplace jamais une protection : chaque sortie reste alimentée par un disjoncteur dimensionné pour le circuit qu'elle commande. Et l'on vérifie dans la notice la charge admise par sortie, surtout pour des luminaires LED, dont la pointe de courant à l'enclenchement peut coller les contacts.
KNX filaire ou solutions radio : comment choisir
Dans l'existant, tirer un bus dans toutes les pièces n'est pas toujours possible. Les solutions radio règlent ce problème : des micromodules se logent derrière l'appareillage ou dans les boîtes, des émetteurs sans fil se collent au mur, et une passerelle (souvent appelée box) coordonne l'ensemble. Plusieurs technologies coexistent. Certaines travaillent autour de 868 MHz en Europe, comme KNX RF, Z-Wave ou EnOcean, cette dernière étant conçue pour des émetteurs sans pile qui récupèrent l'énergie de l'appui. D'autres utilisent la bande des 2,4 GHz, comme Zigbee ou Thread, sur lequel s'appuie le standard Matter. Beaucoup fonctionnent en réseau maillé : chaque module alimenté par le secteur relaie les messages de ses voisins, ce qui étend la portée. Notre article sur les protocoles et modes de communication en domotique passe ces technologies en revue.
| Critère | Bus filaire (KNX TP) | Solutions radio |
|---|---|---|
| Pose | Câble bus à tirer partout : idéal en neuf ou en rénovation lourde | Pas de câble de commande : adapté à l'existant, à l'ajout d'un point |
| Fiabilité de la liaison | Indépendante des murs et des perturbations radio | Dépend de la portée, des matériaux traversés, de l'encombrement de la bande |
| Alimentation des capteurs | Par le bus | Secteur, pile à remplacer ou récupération d'énergie |
| Intelligence | Répartie dans chaque participant, pas de centrale | Souvent concentrée dans une passerelle ; si elle tombe, les scénarios s'arrêtent |
| Taille de l'installation | De la maison au grand tertiaire, par ajout de lignes et de zones | Logement, petit tertiaire |
| Mise en service | Logiciel ETS, personnel formé | Appairage et application du fabricant, plus rapide à prendre en main |
Le choix se justifie par le chantier, pas par la mode. En neuf et en tertiaire, le bus filaire s'impose pour sa tenue dans le temps. En rénovation légère d'un logement, la radio évite de saigner les murs. Les deux se combinent très bien : une installation KNX filaire peut recevoir quelques points radio par un coupleur de média, là où le câble ne passe pas. Dans tous les cas, un réseau relié à Internet se protège : mots de passe changés, mises à jour faites, et, sur KNX, fonctions de chiffrement du standard (KNX Secure) activées quand le matériel les propose.
La GTB en tertiaire : du bus à la supervision
Dans un bâtiment tertiaire, on ne parle plus de domotique mais de gestion technique du bâtiment. La GTB surveille et pilote l'ensemble des lots techniques : chauffage, ventilation, climatisation, eau chaude, éclairage, stores, comptage d'énergie. Quand le système ne couvre qu'un seul lot, la chaufferie par exemple, on parle de gestion technique centralisée (GTC).
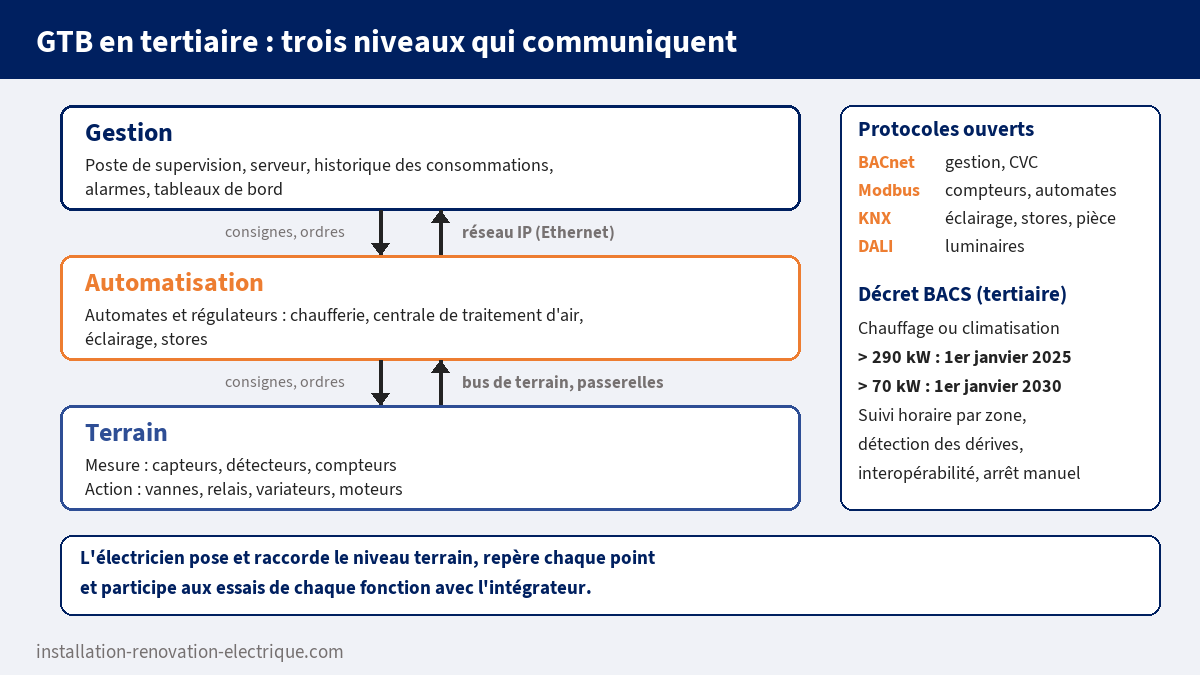
On la décrit en trois niveaux. Le niveau terrain rassemble les dispositifs de mesure (capteurs, détecteurs, compteurs) et d'action (vannes, relais, variateurs). Le niveau automatisation regroupe les automates et régulateurs qui exécutent la régulation sans intervention humaine. Le niveau gestion est le poste de supervision : il affiche les états et les alarmes, enregistre les consommations, permet de changer une consigne ou un programme horaire. Aucun protocole ne fait tout. On rencontre BACnet et Modbus pour les équipements de génie climatique et les compteurs, KNX pour l'éclairage, les stores et la gestion de pièce, DALI pour l'adressage des luminaires (présenté dans le cours sur l'éclairage et la photométrie). Des passerelles traduisent d'un protocole à l'autre, et le tout circule sur le réseau IP du bâtiment, dont le câblage est traité dans le cours sur le câblage structuré.
La réglementation pousse dans ce sens. Le décret dit BACS (articles R. 175-1 et suivants du Code de la construction et de l'habitation) impose un système d'automatisation et de contrôle aux bâtiments tertiaires dont le système de chauffage ou de climatisation, combiné ou non à la ventilation, dépasse une certaine puissance nominale utile : plus de 290 kW, l'échéance était le 1er janvier 2025 pour les bâtiments existants ; plus de 70 kW, elle est fixée au 1er janvier 2030. Le système doit suivre et enregistrer les consommations par zone fonctionnelle à un pas horaire, situer le bâtiment par rapport à des valeurs de référence, détecter les pertes d'efficacité et en informer l'exploitant, être interopérable avec les systèmes techniques, et permettre leur arrêt manuel et leur gestion autonome. L'obligation tombe si une étude montre que le temps de retour sur investissement dépasse 10 ans, aides déduites.
Pour aller plus loin (BTS)
Le codage des adresses. Une adresse de groupe à trois niveaux est un nombre binaire : 5 bits pour le groupe principal, 3 bits pour le groupe médian, 8 bits pour le sous-groupe. On dispose donc de 32 × 8 × 256 = 65 536 combinaisons (la première, 0/0/0, n'est pas utilisable comme adresse de groupe). La même valeur peut s'afficher à deux niveaux (groupe principal / sous-groupe sur 11 bits) : ce n'est qu'une affaire de présentation dans le logiciel. Attention aux documents anciens, qui limitent le groupe principal à 4 bits, soit 0 à 15 : en lisant un sujet, on applique la structure donnée dans l'énoncé.
La charge du bus. À 9 600 bit/s, un télégramme de commutation occupe le bus une vingtaine de millisecondes, temps d'attente et acquittement compris : le bus ne peut donc écouler que quelques dizaines de télégrammes par seconde. C'est pour cela qu'on évite de faire émettre cycliquement toutes les sondes chaque seconde, qu'on règle les envois « sur variation » et qu'on active les tables de filtrage des coupleurs. Un compteur de routage, initialisé à 6 et décrémenté à chaque coupleur traversé, empêche un télégramme de tourner indéfiniment dans une installation mal câblée.
Les classes de performance. La norme NF EN ISO 52120-1 classe les systèmes d'automatisation de D (sans effet sur l'efficacité énergétique) à A (haute performance). La classe C est la référence : un système de classe C est réputé répondre aux exigences du décret BACS. Ce classement, les indicateurs et le plan de comptage sont repris dans le cours sur l'efficacité énergétique.
Les erreurs qui reviennent
La première : confondre adresse physique et adresse de groupe. La première s'écrit avec des points et désigne un appareil ; la seconde s'écrit avec des barres et désigne une fonction. Un poussoir n'envoie jamais un ordre « à l'actionneur 1.1.20 » : il l'envoie à l'adresse de groupe 1/1/1, et tous les objets liés à cette adresse réagissent.
La deuxième : fermer le bus en boucle, ou relier deux lignes entre elles sans coupleur parce que « les deux câbles passaient dans la même boîte ». Les deux alimentations se retrouvent en parallèle, les filtrages ne servent plus à rien et les pannes deviennent impossibles à localiser.
La troisième : oublier le bilan de courant et les longueurs. Une ligne peut respecter les 64 participants et dépasser le courant de son alimentation si elle comporte des écrans ou des appareils gourmands ; elle peut respecter les 1 000 m et avoir un participant à plus de 350 m de l'alimentation.
La quatrième : relier des objets de types différents sur une même adresse de groupe, par exemple un ordre 1 bit et une valeur en pourcentage. Le logiciel le signale, mais l'erreur passe quand on force.
La dernière, la plus coûteuse : ne pas remettre le projet au client, ou ne pas le mettre à jour après une modification. Une installation sans fichier ni liste d'adresses est une installation qu'on ne peut plus faire évoluer.
Exercices corrigés
Les cinq premiers exercices correspondent au niveau bac pro, les deux derniers au BTS. Cherchez avant d'ouvrir le corrigé.
Exercice 1. Un détecteur de présence porte l'adresse physique 3.2.14. Où se trouve-t-il dans la topologie ? Quelles sont les adresses du coupleur de sa ligne et du coupleur de sa zone ?
Voir le corrigé
L'adresse se lit zone.ligne.participant : le détecteur est le participant n° 14 de la ligne 2 de la zone 3. Le numéro de participant 0 est réservé aux coupleurs : le coupleur de ligne porte l'adresse 3.2.0, le coupleur de zone l'adresse 3.0.0. Conclusion : un télégramme de ce détecteur destiné à une autre zone traverse le coupleur 3.2.0, puis le coupleur 3.0.0.
Exercice 2. Dans une salle de réunion, deux poussoirs (1.1.10 et 1.1.11) et un détecteur de présence (1.1.12) doivent allumer et éteindre le même circuit, raccordé à la sortie B de l'actionneur 1.1.30. Un voyant sur chaque poussoir doit indiquer si la lumière est allumée. Combien d'adresses de groupe faut-il, et quels objets y relie-t-on ?
Voir le corrigé
Il en faut deux, toutes deux de type 1 bit. Une adresse de commande, par exemple 1/1/5 « salle de réunion, marche/arrêt », reliée à l'objet de commutation des deux poussoirs, à l'objet de sortie du détecteur et à l'objet de commande de la sortie B. Une adresse de retour d'état, par exemple 1/4/5 « salle de réunion, état », reliée à l'objet d'état de la sortie B et à l'objet de voyant de chaque poussoir. Conclusion : les voyants suivent l'état réel de la sortie, quel que soit l'appareil qui a donné l'ordre.
Exercice 3. Une ligne comporte 46 participants qui consomment chacun 10 mA. L'alimentation de bus délivre 640 mA. La ligne est-elle correctement alimentée ? Combien de participants identiques peut-on encore ajouter ?
Voir le corrigé
Courant consommé : I = 46 × 10 = 460 mA, inférieur à 640 mA : l'alimentation convient. Réserve de courant : 640 − 460 = 180 mA, soit 180 / 10 = 18 participants. Réserve en nombre : 64 − 46 = 18 participants. Conclusion : on peut encore ajouter 18 participants de ce type ; les deux limites, indépendantes l'une de l'autre, sont ici atteintes en même temps : avec des participants de 10 mA, une alimentation de 640 mA alimente justement 64 participants.
Exercice 4. Sur une ligne, l'alimentation est au tableau. Le câble bus part dans deux directions : une branche de 410 m jusqu'au participant le plus éloigné, une autre de 250 m. Avec les dérivations, la longueur totale de câble atteint 880 m. Vérifiez les trois règles de longueur (1 000 m au total, 350 m entre l'alimentation et un participant, 700 m entre deux participants) et proposez une correction si nécessaire.
Voir le corrigé
Longueur totale : 880 m, inférieure à 1 000 m, la règle est respectée. Distance entre les deux participants les plus éloignés : 410 + 250 = 660 m, inférieure à 700 m, la règle est respectée. Distance entre l'alimentation et le participant le plus éloigné : 410 m, supérieure à 350 m, la règle n'est pas respectée. Corrections possibles : déplacer l'alimentation de 60 m au moins le long de la grande branche (elle serait alors à 350 m d'un bout et à 310 m de l'autre), ou scinder l'installation en deux lignes, chacune avec son alimentation et son coupleur. Conclusion : la ligne n'est pas conforme en l'état.
Exercice 5. Un client veut centraliser six volets roulants déjà motorisés, commandés chacun par son interrupteur, dans une maison habitée, sans refaire les peintures. Un second client fait construire un immeuble de bureaux de trois étages avec gestion de l'éclairage et des stores. Quelle technologie proposez-vous à chacun, et pourquoi ?
Voir le corrigé
Maison habitée : une solution radio. Les moteurs sont déjà alimentés, les commandes sans fil et la passerelle évitent de tirer un câble de commande dans des murs finis ; six points restent dans la portée d'un réseau maillé. Immeuble de bureaux : un bus filaire KNX, avec par exemple une ligne par étage reliée par coupleurs ou par le réseau IP. Les gaines sont ouvertes pendant le chantier, le nombre de points est élevé, l'installation doit durer et s'interfacer avec la GTB. Conclusion : la radio pour l'existant de petite taille, le filaire pour le neuf et le tertiaire.
Exercice 6 (BTS). Codez en binaire, puis en décimal, l'adresse de groupe 1/2/3 dans la structure à trois niveaux (5 bits, 3 bits, 8 bits). Comment s'afficherait-elle dans la structure à deux niveaux (groupe principal / sous-groupe sur 11 bits) ?
Voir le corrigé
Groupe principal 1 sur 5 bits : 00001. Groupe médian 2 sur 3 bits : 010. Sous-groupe 3 sur 8 bits : 0000 0011. Mot complet : 0000 1010 0000 0011. Valeur décimale : 1 × 2 048 + 2 × 256 + 3 = 2 563. À deux niveaux, les 11 bits de poids faible valent 010 0000 0011, soit 2 × 256 + 3 = 515 : l'adresse s'affiche 1/515. Conclusion : 1/2/3 et 1/515 désignent la même adresse, seule la présentation change.
Exercice 7 (BTS). Un immeuble de bureaux existant est chauffé et rafraîchi par des pompes à chaleur d'une puissance nominale utile totale de 320 kW. L'installation d'un système d'automatisation et de contrôle est chiffrée à 48 000 €, dont 9 000 € couverts par des aides ; l'économie attendue est de 4 500 € par an. Le bâtiment est-il soumis au décret BACS, à quelle échéance, et l'exemption pour défaut de rentabilité s'applique-t-elle ?
Voir le corrigé
La puissance de 320 kW dépasse 290 kW : le bâtiment, tertiaire et existant, devait être équipé au 1er janvier 2025. Temps de retour : le surcoût restant à charge vaut 48 000 − 9 000 = 39 000 €, d'où un temps de retour de 39 000 / 4 500 ≈ 8,7 ans. Ce temps est inférieur à 10 ans : l'exemption ne s'applique pas. Conclusion : le système est obligatoire ; il doit suivre les consommations par zone à un pas horaire, détecter les dérives, être interopérable et permettre l'arrêt manuel des systèmes reliés. Le calcul réglementaire du temps de retour suit la méthode fixée par arrêté ; on en applique ici le principe.
Sources
- Ministère chargé de la construction, Guide d'application du décret BACS, version de janvier 2026 (fonctions exigées, seuils de 290 kW et 70 kW, calendrier, classes de la NF EN ISO 52120-1).
- Légifrance, Code de la construction et de l'habitation, articles R. 175-2 et R. 175-3 (installation de systèmes d'automatisation et de contrôle).
- Base nationale des sujets d'examens de l'enseignement professionnel (Réseau Canopé), BTS Domotique, session 2015, épreuve U4, annexes sur le télégramme KNX (adresses, débit de 9 600 bit/s, acquittement, CSMA/CA).
- KNX Association, The New KNX TP1-256 Topology (segments de 64 participants, limite liée à l'intégrité du télégramme, lignes de 256 participants, alimentations de 640 mA ; en anglais).
- Ekinex, fiche technique de l'alimentation de bus EK-AH1-TP (règles de conception d'une ligne : 64 participants, 350 m, 700 m et 1 000 m ; en anglais).
Pour aller plus loin sur le site
Résumez cet article :
📖 Le glossaire de cet article
Les termes techniques abordés dans cet article, expliqués simplement.
- Courant continu — Le courant continu (DC — Direct Current) est un courant électrique dont l'intensité et le sens de circulation restent constants dans le temps.
- Disjoncteur — Un disjoncteur est un appareil de protection qui interrompt automatiquement le circuit en cas de surcharge (détection thermique par bilame) ou de cour…
- Installation électrique — Une installation électrique regroupe l'ensemble des équipements, câbles, canalisations et appareils de protection permettant la distribution et l'util…
- Interrupteur — Un interrupteur est un organe de commande qui ouvre ou ferme manuellement un circuit électrique pour allumer ou éteindre un ou plusieurs points lumineux.
- Neutre — Le neutre est le conducteur électrique relié au point neutre du transformateur de distribution HTA/BT, mis à la terre en France dans le régime TT.
- Polarité — La polarité désigne la convention qui identifie le signe (positif ou négatif) d'une tension ou le sens d'un courant continu.
- Relais — Un relais est un interrupteur commandé par un signal électrique de faible puissance pour commuter un circuit de puissance plus élevée.
- Réactance — La réactance est la partie imaginaire de l'impédance : elle représente l'opposition d'un élément réactif — inductance ou condensateur — aux variations de courant alternatif.
- Électricité — L'électricité est le phénomène physique lié au déplacement de charges électriques — les électrons dans les conducteurs métalliques — à l'origine des c…
Téléchargez notre guide gratuit pour gagner du temps et de l'argent sur vos travaux électriques !
« * » indique les champs nécessaires