Machine synchrone et alternateur : cours BTS et exercices corrigés
Résumez cet article :
En bref
La machine synchrone tourne exactement à la vitesse imposée par la fréquence : n = 60 × f / p. Son rotor, alimenté en courant continu ou garni d'aimants, crée un champ qui induit dans le stator trois f.é.m. proportionnelles à la vitesse et au flux. En génératrice, c'est l'alternateur. Le modèle de Behn-Eschenburg représente chaque phase par une f.é.m. E en série avec une réactance synchrone X : E = V + jX·I, d'où le diagramme vectoriel. Isolé, l'alternateur règle la tension par l'excitation et la fréquence par la vitesse. Couplé au réseau, le couple d'entraînement fixe la puissance active et l'excitation fixe la puissance réactive. Le rendement se tire du bilan des pertes mécaniques, fer et Joule.
Presque toute l'électricité du réseau sort d'une machine synchrone : turbo-alternateurs des centrales thermiques et nucléaires, alternateurs hydrauliques, groupes électrogènes de secours. La même machine, alimentée par un variateur, devient le moteur le plus performant des servomécanismes et de la traction. Elle doit son nom à une propriété simple : son rotor tourne au synchronisme avec le champ du stator, sans le moindre glissement.
Ce chapitre de BTS suppose connus le triphasé et les vecteurs de Fresnel, vus dans les cours sur le courant alternatif et les circuits RLC et sur la puissance en triphasé. Il se lit en regard du cours sur le moteur asynchrone, dont le stator est identique.
Constitution de la machine synchrone
Le stator porte l'induit : trois enroulements identiques logés dans des encoches et décalés de 120° électriques, couplés en étoile ou en triangle. C'est lui qui échange la puissance avec le réseau, et c'est pour cela qu'on le place sur la partie fixe : les courants forts n'ont à traverser aucun contact glissant.
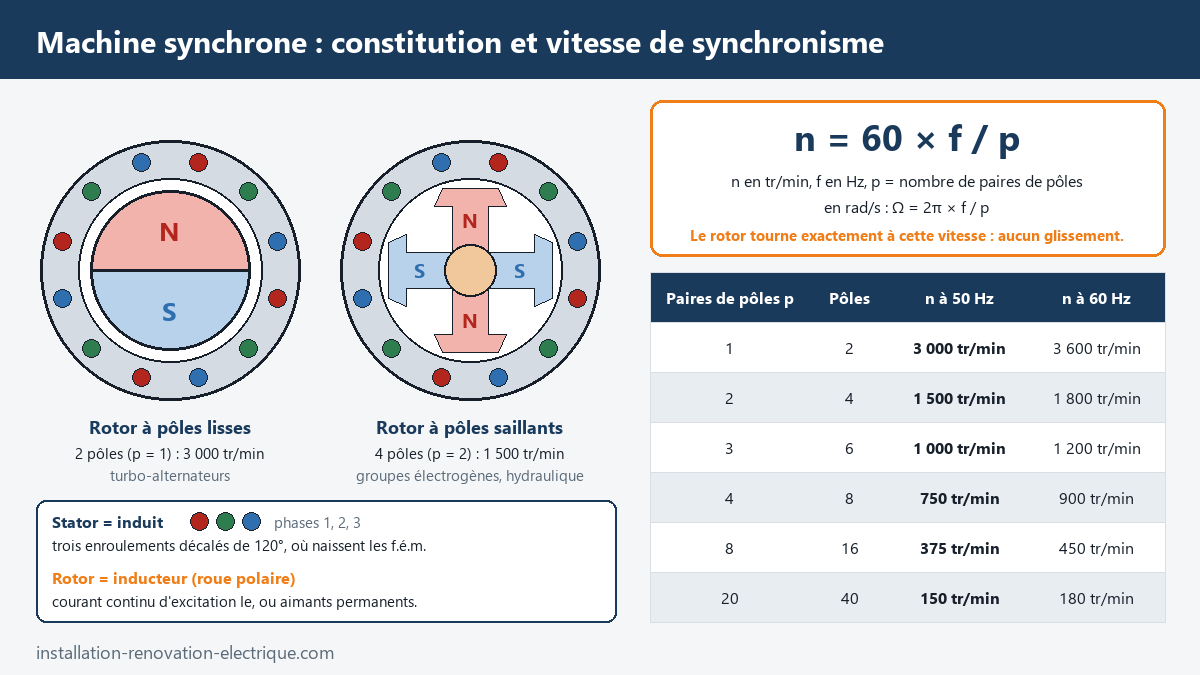
Le rotor porte l'inducteur, appelé aussi roue polaire. Il crée un champ magnétique fixe par rapport à lui, soit avec des aimants permanents (petites et moyennes puissances, moteurs « brushless »), soit avec un enroulement parcouru par un courant continu Ie, le courant d'excitation. On rencontre deux formes de rotor :
- le rotor à pôles lisses, cylindre massif dont l'enroulement est logé dans des encoches. Il a le plus souvent deux pôles et tourne vite : c'est celui des turbo-alternateurs ;
- le rotor à pôles saillants, où chaque pôle porte sa bobine. Il convient aux machines à grand nombre de pôles, donc lentes : alternateurs hydrauliques, groupes électrogènes.
Reste à amener le courant continu au rotor. La solution historique utilise deux bagues et des balais. La plupart des alternateurs de groupe s'en passent : une petite machine auxiliaire montée sur le même arbre, l'excitatrice, produit un courant alternatif que des diodes tournantes redressent avant de l'envoyer dans la roue polaire. Le régulateur de tension agit sur l'inducteur fixe de l'excitatrice ; aucun contact ne frotte, d'où le nom d'excitation sans balais.
Vitesse de synchronisme : n = 60 × f / p
Quand le rotor fait un tour, chaque enroulement du stator voit défiler p pôles nord et p pôles sud, donc p périodes de f.é.m. La fréquence produite et la vitesse sont liées de façon rigide :
f = p × n / 60, soit n = 60 × f / p (n en tr/min, f en Hz, p paires de pôles)
En vitesse angulaire, Ω = 2π × f / p, en rad/s. À 50 Hz, une machine à 2 pôles tourne à 3 000 tr/min, à 4 pôles à 1 500 tr/min, à 6 pôles à 1 000 tr/min. Un alternateur de barrage entraîné à 150 tr/min doit compter 20 paires de pôles, soit 40 pôles : voilà pourquoi ces machines sont larges et à pôles saillants.
La relation vaut dans les deux sens. En alternateur, la vitesse d'entraînement fixe la fréquence produite. En moteur, la fréquence d'alimentation fixe la vitesse, quelle que soit la charge : il n'y a pas de glissement, contrairement au moteur asynchrone qui tourne toujours un peu moins vite que son champ.
La f.é.m. à vide de l'alternateur
Entraînons le rotor à vide, stator ouvert. Le flux de la roue polaire balaie les enroulements : par induction électromagnétique, chaque phase devient le siège d'une f.é.m. sinusoïdale de valeur efficace
E = K × N × f × Φ
avec N le nombre de conducteurs actifs d'une phase, f la fréquence en hertz, Φ le flux maximal sous un pôle en webers et K le coefficient de Kapp, propre à la machine (il tient compte de la répartition du bobinage et de la forme du champ). Pour un bobinage idéal, il vaudrait π / √2 ≈ 2,22 ; sa valeur réelle s'en écarte et figure dans l'énoncé ou se déduit d'un essai à vide. Cette valeur est celle d'un enroulement : la tension simple si le stator est en étoile.
Deux conséquences suffisent pour tous les exercices. À excitation constante, E est proportionnelle à la vitesse : un alternateur qui donne 240 V par phase à 1 500 tr/min en donne 200 V à 1 250 tr/min. À vitesse constante, E dépend du courant d'excitation : c'est la caractéristique à vide E = f(Ie). Elle commence par une droite, puis s'infléchit quand le circuit magnétique sature. Tant que l'on reste dans la partie droite, on écrit E = k × Ie.
Le modèle de Behn-Eschenburg
Dès que l'alternateur débite, la tension à ses bornes s'écarte nettement de E, bien plus que pour un transformateur. La résistance des enroulements n'y est presque pour rien. Le vrai responsable est le champ tournant que créent les courants du stator eux-mêmes : il se combine à celui du rotor et modifie le flux. C'est la réaction magnétique d'induit.
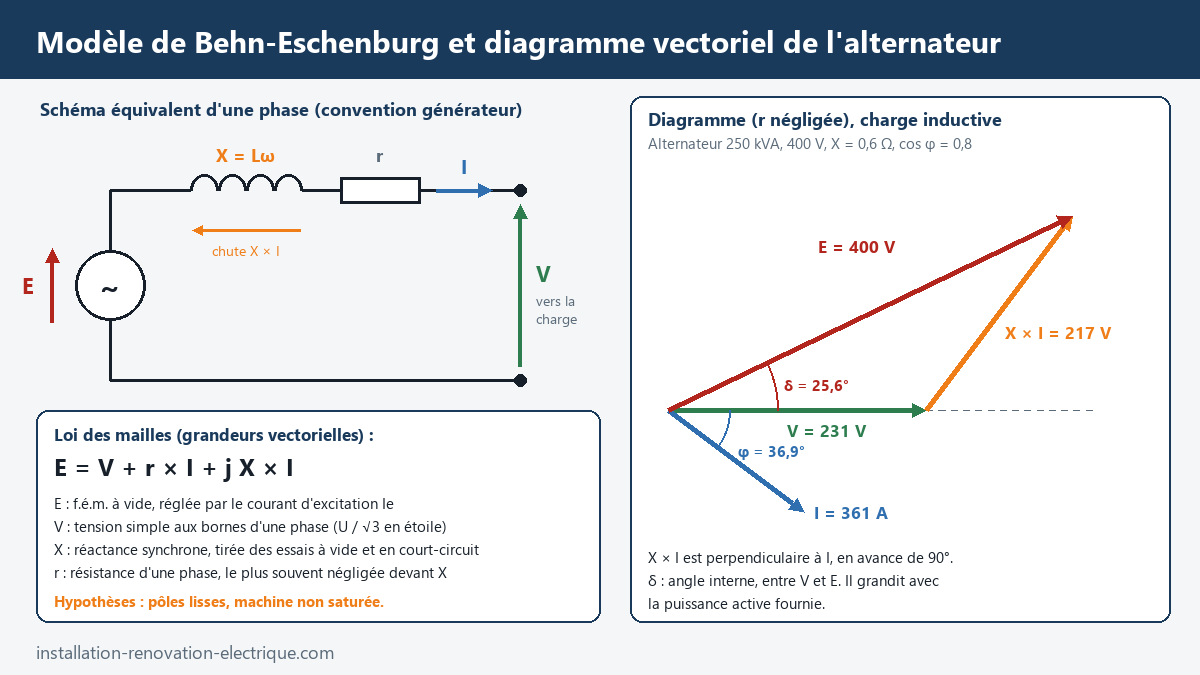
Le modèle de Behn-Eschenburg traduit ce phénomène par un simple élément de circuit. Chaque phase est représentée par une source de tension E, la f.é.m. à vide pour le courant d'excitation considéré, en série avec une réactance synchrone X = L × ω et la résistance r de l'enroulement. Avec la convention générateur, la loi des mailles donne, en grandeurs vectorielles ou complexes :
E = V + r × I + jX × I
Le modèle repose sur deux hypothèses qu'il faut savoir citer : un rotor à pôles lisses (entrefer constant) et une machine non saturée (E proportionnelle à Ie). Il s'applique en régime permanent équilibré, et on raisonne sur une phase, entre phase et neutre.
Déterminer X : essai à vide et essai en court-circuit
La réactance synchrone se mesure avec deux essais à vitesse nominale. L'essai à vide donne E pour chaque valeur de Ie. L'essai en court-circuit, stator court-circuité sous excitation réduite, donne le courant Icc pour chaque Ie : c'est une droite. En court-circuit, V = 0 et toute la f.é.m. chute dans l'impédance interne. Pour un même courant d'excitation :
Z = E / Icc et X = √(Z² − r²), soit X ≈ E / Icc car r est très petite devant X
La résistance r se mesure à chaud en continu. Attention au piège classique : une mesure entre deux bornes d'un stator en étoile donne R = 2 × r.
Le diagramme vectoriel de l'alternateur
Le diagramme vectoriel (ou diagramme de Behn-Eschenburg) est la traduction graphique de l'équation. En négligeant r, on le construit en quatre gestes : tracer V à l'horizontale ; placer I, en retard de l'angle φ si la charge est inductive ; ajouter au bout de V le vecteur X × I, perpendiculaire à I et en avance de 90° sur lui ; fermer le triangle pour obtenir E. L'angle δ entre V et E s'appelle l'angle interne.
Prenons l'alternateur d'un groupe électrogène de 250 kVA, 400 V, 50 Hz, couplé en étoile, de réactance synchrone X = 0,6 Ω. Tension simple : V = 400 / √3 = 231 V. Courant nominal : I = 250 000 / (√3 × 400) = 361 A. Chute dans la réactance : X × I = 0,6 × 361 = 217 V. Pour une charge de cos φ = 0,8 inductif (sin φ = 0,6), on projette sur V et sur sa perpendiculaire :
E = √[(V + X·I·sin φ)² + (X·I·cos φ)²] = √[(231 + 130)² + 173²] = √(361² + 173²) ≈ 400 V
et tan δ = 173 / 361, soit δ ≈ 25,6°. Il faut donc une f.é.m. de 400 V par phase pour tenir 231 V aux bornes. Le même courant sur une charge résistive ne demande que E = √(231² + 217²) ≈ 317 V. Sur une charge capacitive, le terme X·I·sin φ change de signe et E peut devenir inférieure à V.
| Nature de la charge | Effet de la réaction d'induit | À excitation constante | Pour garder V constante |
|---|---|---|---|
| Inductive (moteurs) | Démagnétisant | La tension chute fortement | Augmenter nettement Ie |
| Résistive | Transversal | La tension chute modérément | Augmenter un peu Ie |
| Capacitive | Magnétisant | La tension peut monter | Diminuer Ie |
L'alternateur isolé : le cas du groupe électrogène
Un alternateur qui alimente seul une installation est dit en réseau isolé, ou îloté. C'est la charge qui impose le courant et le cos φ, donc les puissances active et réactive. L'exploitant, lui, dispose de deux réglages indépendants :
- la fréquence dépend de la vitesse, donc du moteur d'entraînement. Si la charge active augmente, le groupe ralentit ; le régulateur de vitesse augmente l'admission de carburant pour revenir à 50 Hz ;
- la tension dépend de l'excitation. Si la charge augmente ou devient plus inductive, la tension chute ; le régulateur de tension augmente Ie.
Le modèle fait apparaître une autre particularité, utile pour l'étude des protections. En court-circuit permanent, le courant vaut E / X. Avec l'excitation qui donne 231 V à vide dans notre exemple, on obtient 231 / 0,6 = 385 A, à peine plus que le courant nominal de 361 A. Un alternateur fournit donc un courant de court-circuit établi bien plus faible qu'un transformateur de même puissance, ce qui complique le déclenchement des protections magnétiques. Sur une machine réelle, tout dépend de ce que devient l'excitation pendant le défaut : d'après le Cahier technique Schneider n° 172, le courant établi tombe vers 0,3 In avec une excitation shunt, dont la source s'effondre avec la tension, et se maintient autour de 3 In avec une excitation compound ou une surexcitation. Les premiers instants du défaut, où le courant est plus élevé, relèvent de réactances subtransitoire et transitoire qui dépassent ce modèle. Le dimensionnement d'un groupe et son schéma de liaison à la terre sont traités dans le cours sur les alimentations de secours.
L'alternateur couplé au réseau
Les conditions de couplage
On ne ferme pas le disjoncteur d'un alternateur sur un réseau sous tension sans précaution : si les deux tensions diffèrent à cet instant, la machine subit un courant et un couple violents. Avant de coupler, il faut réunir quatre conditions entre l'alternateur et le réseau :
- le même ordre de succession des phases ;
- la même fréquence, réglée par la vitesse du groupe ;
- la même valeur efficace de tension, réglée par l'excitation ;
- des tensions en phase à l'instant de la fermeture.
La dernière condition se surveille au synchronoscope, ou, en travaux pratiques, avec des lampes branchées de part et d'autre de l'appareil de couplage : elles s'éteignent quand les tensions sont en concordance. Sur une installation réelle, un synchrocoupleur fait ce travail automatiquement et donne l'ordre de fermeture.
Régler la puissance active et la puissance réactive
Une fois couplé à un réseau puissant, l'alternateur ne décide plus ni de la tension ni de la fréquence : V et f sont imposées par le réseau, et la vitesse reste rigoureusement constante. Les deux commandes changent alors de rôle.
Agir sur le couple d'entraînement (vanne de la turbine, admission du diesel) ne fait plus varier la vitesse mais la puissance active fournie. En négligeant r, le diagramme donne :
P = 3 × V × E × sin δ / X
Plus on pousse la turbine, plus l'angle interne δ s'ouvre. La puissance passe par un maximum pour δ = 90° : Pmax = 3 × V × E / X. Au-delà, le rotor n'est plus retenu par le champ du stator, il accélère et perd le synchronisme : c'est le décrochage. Pour notre alternateur, Pmax = 3 × 231 × 400 / 0,6 ≈ 462 kW, alors qu'il fournit 200 kW à δ = 25,6° : la marge de stabilité est confortable.
Agir sur l'excitation ne change pas la puissance active (elle vient de l'arbre), mais la puissance réactive. Un alternateur surexcité (E grande) fournit du réactif au réseau, comme le ferait une batterie de condensateurs. Sous-excité, il en absorbe. Entre les deux, une excitation donne un cos φ de 1 et un courant minimal. Diminuer l'excitation réduit aussi Pmax, donc la marge avant décrochage.
| Réglage | Alternateur isolé | Alternateur couplé au réseau |
|---|---|---|
| Couple ou vitesse d'entraînement | Règle la fréquence | Règle la puissance active P |
| Courant d'excitation Ie | Règle la tension | Règle la puissance réactive Q |
| Ce qui est imposé de l'extérieur | P et Q, par la charge | U et f, par le réseau |
Le moteur synchrone
La machine est réversible. Alimentée par le réseau, elle absorbe de la puissance électrique et entraîne une charge à la vitesse n = 60 × f / p, constante de la marche à vide à la pleine charge. Avec la convention récepteur, le modèle s'écrit V = E + jX × I (r négligée) : E est cette fois en retard sur V de l'angle δ. Le couple vaut T = P / Ω, et son maximum, atteint pour δ = 90°, est le couple de décrochage.
Branché directement sur le réseau, un moteur synchrone à l'arrêt ne démarre pas : le champ du stator tourne d'emblée à la vitesse de synchronisme, le rotor immobile est tiré tantôt dans un sens tantôt dans l'autre, et le couple moyen est nul. On l'amène au synchronisme soit par une cage d'amortisseurs logée dans les pôles, qui le fait démarrer en asynchrone, soit, solution générale aujourd'hui, par un variateur de vitesse qui fait monter progressivement la fréquence. Dans un moteur autopiloté, un capteur de position du rotor commande l'onduleur : les courants du stator restent calés sur la roue polaire et le décrochage devient impossible. C'est le principe des moteurs brushless.
Comme l'alternateur, le moteur synchrone règle son réactif par l'excitation : surexcité, il absorbe un courant en avance et fournit de la puissance réactive. Un moteur synchrone tournant à vide et surexcité se comporte comme un condensateur réglable : c'est le compensateur synchrone, alternative tournante aux batteries du cours sur la compensation de l'énergie réactive.
Bilan des puissances et rendement
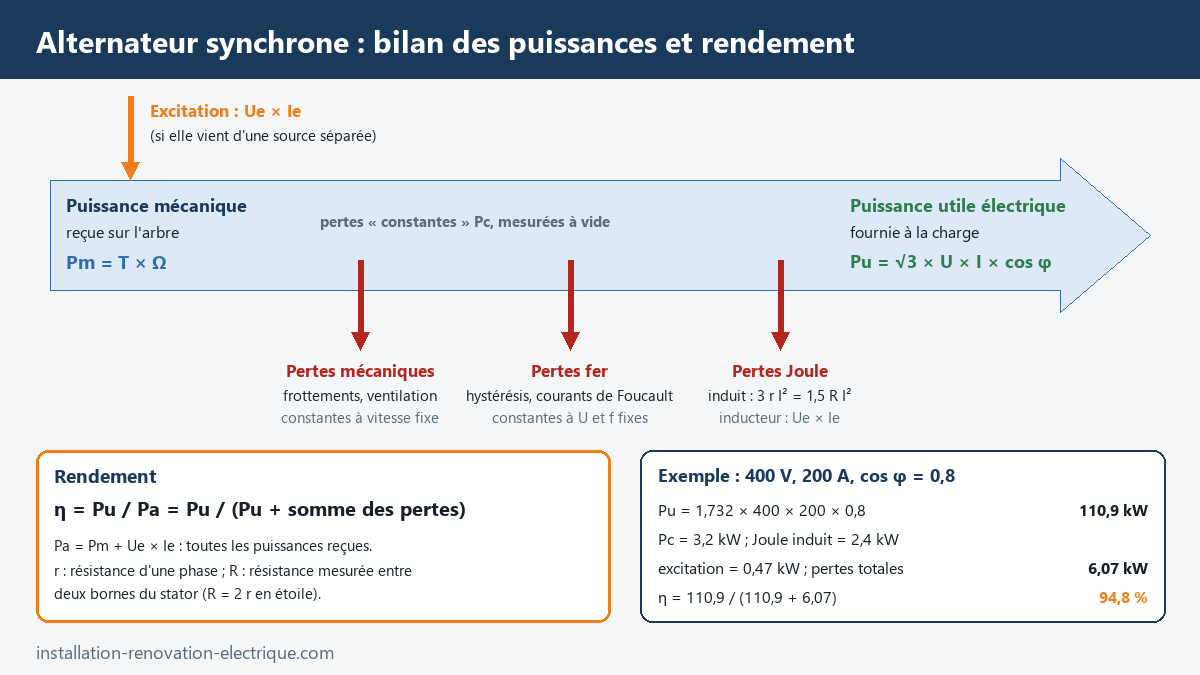
L'alternateur reçoit sur son arbre la puissance mécanique Pm = T × Ω, à laquelle s'ajoute la puissance d'excitation Ue × Ie si elle provient d'une source séparée. Il restitue la puissance utile Pu = √3 × U × I × cos φ. La différence part en pertes :
- les pertes mécaniques (frottements, ventilation) et les pertes fer du stator, regroupées sous le nom de pertes constantes Pc : elles ne dépendent pas de la charge tant que la vitesse et la tension sont fixes, et se mesurent à vide ;
- les pertes Joule de l'induit, 3 × r × I², ou 1,5 × R × I² si R est la résistance mesurée entre deux bornes ;
- les pertes Joule de l'inducteur, Ue × Ie : toute la puissance d'excitation est dissipée en chaleur.
η = Pu / Pa = Pu / (Pu + Pc + Pj induit + Pj inducteur)
Pour le moteur, le bilan se lit dans l'autre sens : puissance absorbée √3 × U × I × cos φ (plus l'excitation), mêmes pertes, puissance utile T × Ω sur l'arbre. Le rotor d'une machine synchrone à aimants n'a aucune perte Joule, ce qui lui donne en général un meilleur rendement qu'un moteur asynchrone de même puissance.
Les points qui tombent à l'examen
Six attendus reviennent dans les sujets de BTS. Relier vitesse, fréquence et nombre de pôles, sans confondre pôles et paires de pôles. Exploiter les essais à vide et en court-circuit pour calculer X, à même courant d'excitation. Tracer le diagramme vectoriel pour une charge donnée et en tirer E, puis Ie par la caractéristique à vide. Citer les conditions de couplage et dire qui règle quoi, en isolé puis sur le réseau. Calculer une puissance par P = 3·V·E·sin δ / X et discuter la stabilité. Poser un bilan de puissances complet, pertes d'excitation comprises, jusqu'au rendement et au couple.
Dans tous ces calculs, travaillez avec la tension simple V et les grandeurs d'une phase, et ne revenez à U = √3 × V qu'à la fin.
Les erreurs qui reviennent
La première erreur est de confondre p et le nombre de pôles. Une machine « 4 pôles » a p = 2 et tourne à 1 500 tr/min à 50 Hz, pas à 750.
Deuxième erreur : appliquer le modèle avec la tension composée. Écrire E = 400 + X × I pour un alternateur 400 V en étoile fausse tout le diagramme : le schéma équivalent est celui d'une phase, donc V = 231 V.
Troisième erreur : additionner les valeurs efficaces au lieu des vecteurs. E n'est pas V + X × I, sauf pour une charge purement inductive. Dans notre exemple, 231 + 217 = 448 V, alors que la bonne valeur est 400 V.
Quatrième erreur : calculer X avec E et Icc relevés pour des excitations différentes. Le rapport E / Icc n'a de sens que pour un même Ie.
Cinquième erreur : croire qu'augmenter l'excitation d'un alternateur couplé augmente sa puissance active. Sur le réseau, la puissance active vient de l'arbre ; l'excitation ne déplace que le réactif. De même, oublier Ue × Ie dans le bilan des pertes donne un rendement trop flatteur.
Exercices corrigés
Tous les exercices sont de niveau BTS. Les exercices 2 à 6 portent sur la même machine : gardez vos résultats. Sauf mention contraire, la résistance de l'induit est négligée dans les diagrammes.
Exercice 1. a) Un alternateur hydraulique produit du 50 Hz en tournant à 375 tr/min. Combien de pôles possède-t-il ? b) Un groupe électrogène à 4 pôles doit alimenter un site en 60 Hz : à quelle vitesse faut-il l'entraîner ? c) Un moteur synchrone à 6 pôles est alimenté par un variateur à 35 Hz : quelle est sa vitesse ?
Voir le corrigé
a) p = 60 × f / n = 60 × 50 / 375 = 8 paires de pôles, soit 16 pôles. b) p = 2 : n = 60 × 60 / 2 = 1 800 tr/min. c) p = 3 : n = 60 × 35 / 3 = 700 tr/min, exactement, quelle que soit la charge. Conclusion : la vitesse d'une machine synchrone se déduit de la seule fréquence et du nombre de paires de pôles.
Exercice 2. Un alternateur triphasé 400 V, 50 Hz, 4 pôles, couplé en étoile, est essayé à 1 500 tr/min. À vide, pour Ie = 4 A, on relève 240 V entre phase et neutre ; la caractéristique est une droite dans cette zone. En court-circuit, pour Ie = 4 A, Icc = 300 A. La résistance mesurée entre deux bornes du stator vaut R = 0,04 Ω. Calculez la résistance d'une phase, l'impédance et la réactance synchrones, et le coefficient k tel que E = k × Ie.
Voir le corrigé
En étoile, on mesure deux enroulements en série : r = R / 2 = 0,02 Ω. Pour Ie = 4 A : Z = E / Icc = 240 / 300 = 0,8 Ω. X = √(Z² − r²) = √(0,64 − 0,0004) ≈ 0,80 Ω. La résistance ne change rien au résultat : on peut la négliger dans le diagramme (pas dans les pertes). k = 240 / 4 = 60 V/A. Conclusion : X = 0,8 Ω par phase et E = 60 × Ie.
Exercice 3. Cet alternateur alimente seul une charge qui absorbe 200 A sous 400 V avec un cos φ de 0,8 inductif. Calculez la f.é.m. E nécessaire, l'angle interne δ et le courant d'excitation.
Voir le corrigé
V = 400 / √3 = 231 V. X × I = 0,8 × 200 = 160 V ; sin φ = 0,6. Projection sur V : 231 + 160 × 0,6 = 327 V. Projection perpendiculaire : 160 × 0,8 = 128 V. E = √(327² + 128²) = √(106 929 + 16 384) ≈ 351 V. tan δ = 128 / 327 = 0,391, δ ≈ 21,4°. Ie = E / k = 351 / 60 ≈ 5,85 A. Conclusion : il faut 351 V de f.é.m. par phase, soit une excitation de 5,85 A, pour tenir 400 V entre phases sur cette charge.
Exercice 4. La charge change de nature mais absorbe toujours 200 A sous 400 V. Quelle excitation le régulateur doit-il fournir a) pour une charge résistive (cos φ = 1) ; b) pour une charge capacitive de cos φ = 0,8 ? Commentez.
Voir le corrigé
a) X × I est perpendiculaire à V : E = √(231² + 160²) = √(53 361 + 25 600) ≈ 281 V, Ie = 281 / 60 ≈ 4,68 A. b) Le courant est en avance, la projection sur V devient 231 − 96 = 135 V, la projection perpendiculaire reste 128 V : E = √(135² + 128²) = √(18 225 + 16 384) ≈ 186 V, Ie ≈ 3,10 A. Conclusion : pour la même tension et le même courant, l'excitation passe de 5,85 A (inductif) à 4,68 A (résistif) puis 3,10 A (capacitif). La charge inductive démagnétise la machine, la charge capacitive la magnétise : sans régulateur, la tension dériverait dans de fortes proportions.
Exercice 5. L'alternateur est maintenant couplé à un réseau 400 V. On garde l'excitation de l'exercice 3 (E = 351 V). a) Calculez la puissance active maximale théorique. b) Vérifiez par la formule en sin δ la puissance fournie pour δ = 21,4°. c) On augmente le couple du moteur d'entraînement jusqu'à fournir 200 kW : quel est le nouvel angle interne ? La marche est-elle stable ?
Voir le corrigé
a) Pmax = 3 × V × E / X = 3 × 231 × 351 / 0,8 ≈ 304 kW. b) P = Pmax × sin δ = 304 × sin 21,4° = 304 × 0,365 ≈ 111 kW. On retrouve, aux arrondis près, √3 × 400 × 200 × 0,8 = 110,9 kW. c) sin δ = 200 / 304 = 0,658, δ ≈ 41,1°. L'angle reste inférieur à 90° : le fonctionnement est stable, mais la réserve se réduit. Conclusion : sur le réseau, c'est le couple d'entraînement qui fixe P ; si on lui demandait plus de 304 kW, l'alternateur décrocherait, sauf à augmenter l'excitation pour relever Pmax.
Exercice 6. Au point de l'exercice 3 (400 V, 200 A, cos φ = 0,8, 1 500 tr/min), l'inducteur est alimenté par une source séparée sous Ue = 80 V et Ie = 5,85 A. Les pertes constantes (mécaniques et fer) valent 3,2 kW ; R = 0,04 Ω entre deux bornes. Calculez la puissance utile, chacune des pertes, le rendement et le couple que doit fournir le moteur d'entraînement.
Voir le corrigé
Pu = √3 × 400 × 200 × 0,8 ≈ 110 850 W. Pertes Joule de l'induit : 1,5 × R × I² = 1,5 × 0,04 × 200² = 2 400 W. Pertes Joule de l'inducteur : Ue × Ie = 80 × 5,85 = 468 W. Pertes constantes : 3 200 W. Total des pertes : 6 068 W. Puissance absorbée : Pa = 110 850 + 6 068 = 116 918 W. η = 110 850 / 116 918 ≈ 0,948, soit 94,8 %. L'excitation étant fournie à part, l'arbre apporte Pm = Pa − Ue × Ie = 116 450 W. Ω = 2π × 1 500 / 60 = 157,1 rad/s, donc T = 116 450 / 157,1 ≈ 741 N·m. Conclusion : rendement de 94,8 % et couple d'entraînement de 741 N·m.
Exercice 7. Un atelier absorbe 300 kW avec un cos φ de 0,75 inductif sous 400 V. On y ajoute un moteur synchrone à 6 pôles qui absorbe 100 kW et que l'on surexcite pour qu'il travaille à cos φ = 0,8 capacitif (courant en avance). Son rendement est de 95 %. a) Calculez le couple utile du moteur. b) Calculez le facteur de puissance de l'ensemble et le courant en ligne, avant et après.
Voir le corrigé
a) n = 60 × 50 / 3 = 1 000 tr/min, Ω = 104,7 rad/s. Pu = 0,95 × 100 = 95 kW, T = 95 000 / 104,7 ≈ 907 N·m. b) Atelier seul : tan φ = 0,882, Q = 300 × 0,882 ≈ 265 kvar ; I = 300 000 / (√3 × 400 × 0,75) ≈ 577 A. Moteur synchrone : tan φ = 0,75, il fournit Q = 100 × 0,75 = 75 kvar. Ensemble : P = 400 kW, Q = 265 − 75 = 190 kvar, tan φ = 0,474, cos φ ≈ 0,90. S = √(400² + 190²) ≈ 443 kVA, I = 443 000 / (√3 × 400) ≈ 639 A. Conclusion : le moteur synchrone ajoute 100 kW de charge utile tout en relevant le facteur de puissance de 0,75 à 0,90 ; le courant ne monte que de 577 à 639 A, alors qu'un moteur asynchrone de même puissance l'aurait porté bien plus haut.
Sources
- Énergie Plus (Architecture et Climat, UCLouvain, Service public de Wallonie), L'alternateur : constitution, relation vitesse-fréquence, conditions de couplage, réglages en îlotage.
- ISET Nabeul, cours de machines électriques, chapitre 6 : machine synchrone : constitution, f.é.m. et coefficient de Kapp, hypothèses du modèle équivalent, essais à vide et en court-circuit, impédance synchrone.
- Wikipédia, Machine synchrone : hypothèses du modèle, puissance en fonction de l'angle interne, stabilité, démarrage et autopilotage du moteur.
- Schneider Electric (diffusé par Éduscol STI), Cahier technique n° 172 : les schémas des liaisons à la terre en BT : courant de court-circuit d'un alternateur de groupe de secours selon son excitation (figure 17).
Pour aller plus loin sur le site
Résumez cet article :
📖 Le glossaire de cet article
Les termes techniques abordés dans cet article, expliqués simplement.
- Courant alternatif — Le courant alternatif (AC, ou CA en français) est un courant électrique dont l'intensité et le sens varient périodiquement dans le temps selon une fonction sinusoïdale.
- Facteur de puissance — Le facteur de puissance (souvent noté cos φ) est le rapport entre la puissance active réellement utilisée (kW) et la puissance apparente fournie (kVA) par une installation électrique.
- Groupe électrogène — Un groupe électrogène est un ensemble autonome composé d'un moteur thermique (essence, diesel ou gaz) accouplé mécaniquement à un alternateur, produis…
- Induction électromagnétique — L'induction électromagnétique est le phénomène physique par lequel une variation de champ magnétique génère une tension électrique (force électromotrice) dans un conducteur.
- Puissance Réactive — La puissance réactive est la puissance associée à l'énergie échangée entre la source et les éléments réactifs d'un circuit AC — inductances et condens…
- Puissance Électrique — La puissance électrique mesure la vitesse à laquelle l'énergie est transférée dans un circuit.
- Régime Permanent — Le régime permanent est l'état d'un circuit électrique dans lequel tous les courants et toutes les tensions ont une forme et une amplitude stables dan…
- Régulateur de tension — Le régulateur de tension est un appareil qui maintient une tension de sortie stable, quelle que soit la variation de la tension d'entrée ou de la charge alimentée.
- Schéma de liaison à la terre — Le schéma de liaison à la terre (SLT), aussi appelé régime de neutre, définit la manière dont le neutre du transformateur d'alimentation et les masses…
- Variateur de vitesse — Le variateur de vitesse est un appareil électronique qui fait varier la vitesse de rotation d'un moteur électrique en modifiant la fréquence et la tension qui lui sont appliquées.
Téléchargez notre guide gratuit pour gagner du temps et de l'argent sur vos travaux électriques !
« * » indique les champs nécessaires