Régulation et asservissement : correcteur PID, cours BTS et exercices
Résumez cet article :
En bref
Une régulation maintient une grandeur (température, pression, vitesse) égale à une consigne malgré les perturbations. Elle fonctionne en boucle fermée : un capteur mesure la grandeur, le régulateur calcule l'écart ε = consigne − mesure, et un correcteur PID en déduit la commande de l'actionneur. L'action proportionnelle réagit à l'écart présent, l'action intégrale annule l'écart résiduel, l'action dérivée amortit. On juge le résultat sur trois critères : stabilité, précision, rapidité. La mesure arrive le plus souvent sous forme d'un signal 4-20 mA ou 0-10 V, qu'il faut savoir mettre à l'échelle.
Un surpresseur qui démarre et s'arrête toutes les trente secondes, un four qui dépasse sa température de 15 °C à chaque montée, un convoyeur dont la vitesse chute dès qu'on le charge : dans les trois cas, la partie puissance est bonne et c'est la régulation qui est mal conçue ou mal réglée. Le technicien supérieur en électrotechnique n'est pas automaticien, mais c'est lui qui câble le capteur, paramètre le variateur et met la boucle en service. Il doit donc savoir ce que fait chaque réglage.
Ce chapitre de BTS donne le vocabulaire, le rôle de chaque action du PID, une méthode de réglage et trois exemples complets. Il prolonge le cours sur le variateur de vitesse, qui est l'actionneur de la plupart des boucles que vous rencontrerez.
Boucle ouverte et boucle fermée : le principe de la régulation
En boucle ouverte, on envoie une commande sans vérifier le résultat. Un radiateur réglé sur la position 4 chauffe à puissance constante, qu'il fasse 5 °C ou 15 °C dehors : la température de la pièce dépend de la météo. C'est simple et toujours stable, mais rien ne corrige l'effet d'une perturbation.
En boucle fermée, on mesure la grandeur à maîtriser et on se sert de cette mesure pour corriger la commande. Les mots à connaître sont ceux du schéma fonctionnel ci-dessous :
- la consigne W : la valeur voulue (60 °C, 4 bar, 1 200 tr/min) ;
- la mesure X : la valeur réelle de la grandeur réglée, fournie par le capteur ;
- l'écart ε = W − X, calculé par le comparateur ;
- la commande Y : le signal élaboré par le correcteur, en général exprimé de 0 à 100 % ;
- l'actionneur, qui dose l'énergie envoyée au procédé : variateur, vanne, gradateur, relais statique.
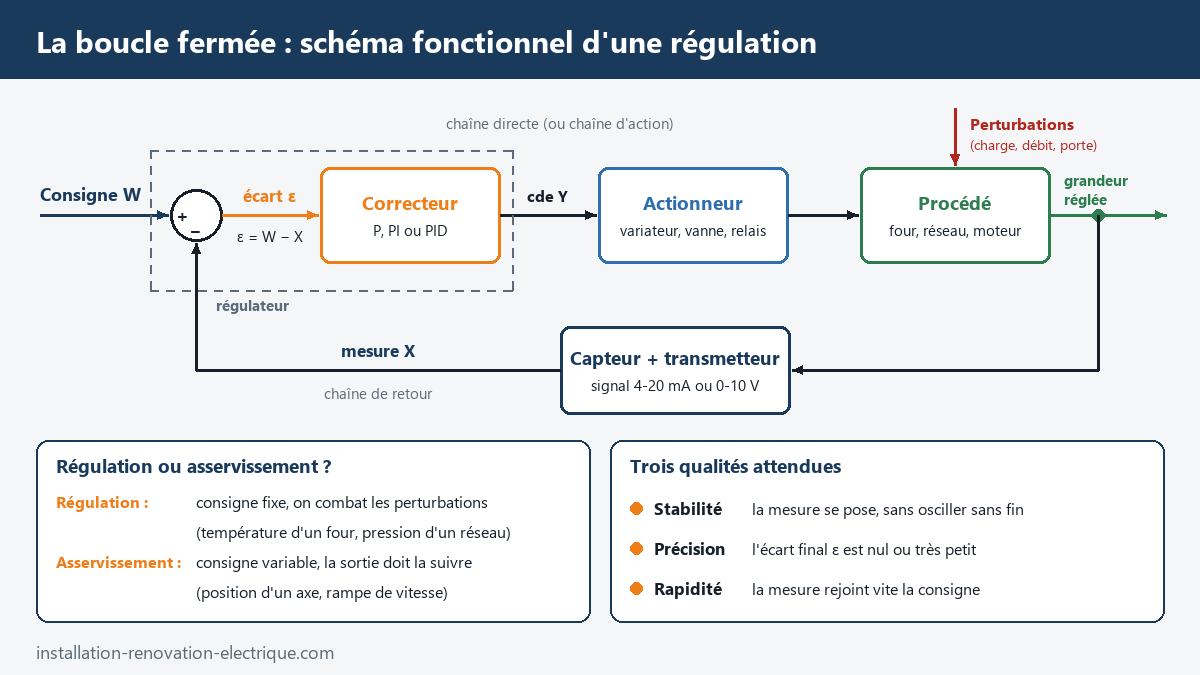
On parle de régulation quand la consigne est fixe et que le travail de la boucle consiste à rejeter les perturbations : maintenir 4 bar quel que soit le nombre de robinets ouverts. On parle d'asservissement quand la consigne varie et que la sortie doit la suivre : positionner un axe, suivre une rampe de vitesse. Le schéma et les outils sont les mêmes ; seul l'objectif change.
Dernier point de vocabulaire, qui se règle à la mise en service : le sens d'action. Sur un chauffage, quand la mesure monte, la commande doit baisser : le régulateur est en action inverse. Sur un groupe froid, quand la température monte, il faut au contraire plus de puissance frigorifique : action directe. Un sens d'action mal choisi transforme la contre-réaction en emballement : la commande part en butée dès la mise en route.
Capteurs et signaux : 4-20 mA et 0-10 V
Le capteur transforme la grandeur physique en grandeur électrique ; le transmetteur, souvent intégré, la convertit en signal normalisé que toute entrée analogique d'automate, de régulateur ou de variateur sait lire. Deux standards dominent.
La boucle de courant 4-20 mA
Le transmetteur règle le courant de la boucle : 4 mA au bas de l'étendue de mesure, 20 mA en haut. La relation est linéaire :
I = 4 + 16 × (X − Xmin) / (Xmax − Xmin), avec I en mA.
Un capteur de pression 0-10 bar qui mesure 4 bar délivre donc I = 4 + 16 × 4 / 10 = 10,4 mA. Ce standard a trois avantages qui expliquent sa présence sur tous les sites industriels :
- le courant est le même en tout point d'un circuit série : la résistance des fils ne fausse pas la mesure, même sur plusieurs centaines de mètres ;
- le zéro décalé à 4 mA permet de distinguer une mesure nulle (4 mA) d'un fil coupé (0 mA) : l'entrée signale le défaut au lieu d'afficher une fausse valeur ;
- en version 2 fils, la même paire alimente le transmetteur et transporte le signal.
La boucle se vérifie par une loi des mailles : la tension d'alimentation, 24 V continus en général, doit couvrir la tension minimale dont le transmetteur a besoin, la chute dans la résistance d'entrée du récepteur et celle des fils, le tout à 20 mA (exercice 2). Pour lire le signal en tension, on place une résistance de précision dans la boucle : 250 Ω donnent 1 V à 4 mA et 5 V à 20 mA. Pour contrôler une boucle sans l'ouvrir, on utilise une pince milliampèremétrique ; sinon on insère le multimètre en série, comme l'explique le cours sur les mesures en électricité.
Le signal 0-10 V
Ici l'information est une tension : 0 V au bas de l'échelle, 10 V en haut. C'est le signal habituel des consignes de variateur, des potentiomètres et de beaucoup de capteurs de génie climatique. Il est simple à mesurer, mais la chute de tension en ligne et les parasites s'ajoutent directement à la mesure, et un fil coupé donne 0 V, soit une valeur plausible. On le réserve aux liaisons courtes, à l'intérieur d'une armoire ou d'un local technique.
| Critère | 4-20 mA | 0-10 V |
|---|---|---|
| Grandeur porteuse | Courant | Tension |
| Longueur de ligne | Longue, sans erreur due aux fils | Courte, la chute de tension fausse la mesure |
| Fil coupé | Détecté (0 mA, hors échelle) | Non détecté (0 V = bas d'échelle) |
| Câblage | 2 fils possibles (alimentation et signal) | 3 fils (alimentation, signal, commun) |
| Usage typique | Capteurs de procédé : pression, débit, niveau, température | Consignes de variateur, génie climatique, liaisons en armoire |
Dans les deux cas, on câble en paire torsadée blindée, à l'écart des câbles de puissance, surtout de la liaison entre variateur et moteur, riche en parasites.
Les capteurs que l'électrotechnicien raccorde
En température, la sonde Pt100 est une résistance de platine qui vaut 100 Ω à 0 °C et augmente d'environ 0,385 Ω par degré, soit 138,5 Ω à 100 °C. Elle se raccorde en 3 fils pour que la résistance de la ligne soit compensée. Le thermocouple délivre, lui, une tension de quelques dizaines de microvolts par degré et supporte des températures bien plus élevées ; il exige un câble de compensation adapté à son type. En pression, débit et niveau, on pose des transmetteurs 4-20 mA. En vitesse et en position, le capteur est un codeur incrémental monté en bout d'arbre, qui délivre un nombre fixe d'impulsions par tour. Tous sont des capteurs analogiques ou numériques dont le régulateur doit connaître l'étendue de mesure : une échelle mal saisie, et toute la boucle travaille sur une valeur fausse.
Stabilité, précision, rapidité : les trois qualités d'une boucle
Pour juger une régulation, on applique un échelon de consigne (ou une perturbation brutale) et on enregistre la mesure. Trois lectures se font sur cette courbe.
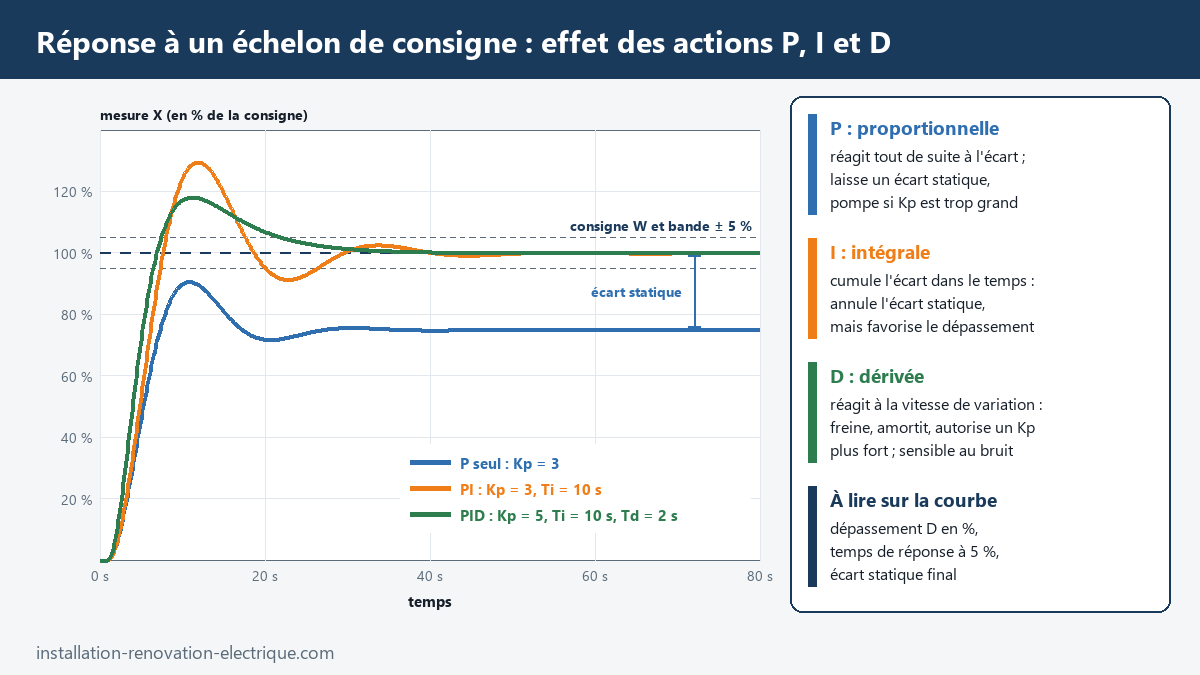
La stabilité : après le régime transitoire, la mesure se pose. Une boucle instable oscille sans s'arrêter, voire avec une amplitude croissante : on dit qu'elle pompe. On chiffre l'amortissement par le dépassement D = (Xmax − Xfinal) / (Xfinal − Xinitial), exprimé en pourcentage.
La précision : c'est l'écart statique, la différence entre consigne et mesure une fois le régime établi. Une boucle précise a un écart statique nul.
La rapidité : on la mesure par le temps de réponse à 5 %, instant à partir duquel la mesure entre dans la bande de ± 5 % autour de sa valeur finale et n'en sort plus.
Ces qualités se contrarient. Augmenter le gain rend la boucle plus rapide et plus précise, mais la rapproche de l'instabilité. La cause est physique : tout procédé réagit avec du retard (inertie thermique, temps de transport d'un fluide, temps de réponse du capteur). Si le correcteur agit fort sur une information qui date, il corrige encore alors que l'écart a déjà changé de signe, et l'oscillation s'entretient. Plus le retard est grand devant la constante de temps du procédé, plus la boucle est difficile à régler.
Avant le PID : la régulation tout ou rien
Le thermostat d'un convecteur ne connaît que deux commandes : marche et arrêt. Pour ne pas battre en permanence, il travaille avec un différentiel, une hystérésis : réglé sur 20 °C avec ± 0,5 °C, il enclenche à 19,5 °C et coupe à 20,5 °C. La température oscille donc toujours autour de la consigne. C'est suffisant pour un procédé lent et peu exigeant ; ce ne l'est plus quand il faut tenir 180 °C à un degré près ou une pression constante. Il faut alors une commande progressive, calculée par un correcteur.
Le correcteur proportionnel (P)
La commande est proportionnelle à l'écart : Y = Kp × ε. Le gain Kp est sans unité quand écart et commande sont exprimés en pourcentage de leur échelle. Beaucoup de régulateurs industriels demandent à la place la bande proportionnelle BP = 100 / Kp, en pourcentage : c'est la plage d'écart sur laquelle la commande passe de 0 à 100 %. Un gain de 4 correspond à une bande de 25 %.
Le défaut du correcteur P tient en une phrase : pour qu'il y ait une commande, il faut un écart. Prenons un procédé de gain statique Gs (la mesure varie de Gs % quand la commande varie de 1 %). En régime établi, X = Gs × Y = Gs × Kp × (W − X), d'où :
ε = W / (1 + Kp × Gs)
Avec Kp = 3 et Gs = 1, l'écart vaut W / 4 : la mesure s'arrête à 75 % de la consigne, comme sur la courbe bleue de la figure. Monter Kp à 9 ramène l'écart à 10 %, mais sur un procédé réel la boucle pompe avant d'y arriver. L'écart statique diminue avec le gain sans jamais s'annuler. Seuls les procédés qui intègrent naturellement (le niveau d'une cuve qu'on remplit, la position d'un axe) n'ont pas ce défaut vis-à-vis de la consigne.
Le correcteur proportionnel-intégral (PI)
On ajoute au terme proportionnel un terme qui cumule l'écart dans le temps :
Y = Kp × (ε + (1 / Ti) × ∫ ε dt)
Tant que l'écart n'est pas nul, l'intégrale continue de croître et la commande de monter. Le seul régime établi possible est donc celui où ε = 0 : l'action intégrale annule l'écart statique. Le temps d'intégrale Ti, en secondes, a un sens concret : pour un écart constant, c'est le temps au bout duquel l'action intégrale a ajouté à la commande autant que l'action proportionnelle. Avec Kp = 2, Ti = 30 s et un écart de 5 %, la commande saute de 10 % puis gagne 10 % toutes les 30 s. Plus Ti est petit, plus l'action intégrale est forte ; attention, certains appareils demandent le gain intégral Ki = Kp / Ti, où c'est l'inverse.
Le revers : l'intégrale a de la mémoire. Elle continue de pousser alors que la mesure approche de la consigne, ce qui favorise le dépassement et réduit la stabilité. Et si l'actionneur est en butée (variateur à 50 Hz, vanne ouverte en grand) pendant que l'écart persiste, l'intégrale gonfle inutilement, puis met longtemps à se vider : c'est la saturation de l'intégrale, que les régulateurs limitent par une fonction d'anti-saturation. Le PI est le correcteur le plus répandu : pression, débit, vitesse se règlent presque toujours ainsi.
Le correcteur PID : l'effet de chaque action
La troisième action réagit à la vitesse de variation de l'écart :
Y = Kp × (ε + (1 / Ti) × ∫ ε dt + Td × dε/dt)
Quand la mesure fonce vers la consigne, l'écart diminue vite, sa dérivée est négative et le terme dérivé réduit la commande avant que la consigne soit atteinte. L'action dérivée anticipe : elle amortit, ce qui autorise un gain Kp plus élevé, donc une boucle plus rapide. Le temps de dérivée Td s'exprime en secondes. Elle a deux limites. Elle n'agit pas sur un écart constant, donc elle n'améliore pas la précision. Et elle amplifie le bruit de mesure : sur un signal de pression ou de débit qui frétille, elle fait battre l'actionneur. On la réserve aux procédés lents et propres, la température en premier lieu, et les régulateurs la calculent en général sur la mesure filtrée plutôt que sur l'écart, pour éviter un à-coup à chaque changement de consigne.
La formule ci-dessus est la forme dite mixte, où Kp multiplie les trois actions. Certains appareils utilisent une forme parallèle, Y = Kp × ε + Ki × ∫ ε dt + Kd × dε/dt, avec Ki = Kp / Ti et Kd = Kp × Td. Avant de saisir un réglage, on lit donc dans la notice quelle forme et quelles unités l'appareil attend.
| Réglage | Rapidité | Précision | Stabilité |
|---|---|---|---|
| Augmenter Kp | Améliorée | Écart statique réduit, pas annulé | Dégradée, pompage si excès |
| Diminuer Ti (plus d'intégrale) | L'écart se résorbe plus vite | Écart statique annulé | Dégradée, dépassement accru |
| Augmenter Td (plus de dérivée) | Permet un Kp plus fort | Sans effet sur l'écart statique | Améliorée, sauf excès ou mesure bruitée |
Régler un PID : essais successifs et méthode de Ziegler-Nichols
Sur site, la méthode la plus sûre procède action par action. On part en P seul (intégrale et dérivée coupées), avec un gain faible, et on applique de petits échelons de consigne en augmentant Kp jusqu'à obtenir une réponse vive avec une ou deux oscillations amorties. On introduit ensuite l'intégrale, en partant d'un Ti grand que l'on réduit jusqu'à ce que l'écart se résorbe en un temps raisonnable sans dépassement excessif. On n'ajoute la dérivée que si le procédé est lent et la mesure propre. À chaque étape, un seul paramètre change, et on attend que la mesure soit stabilisée avant de conclure.
La méthode de Ziegler-Nichols en boucle fermée, dite du pompage, donne un point de départ chiffré. En P seul, on augmente le gain jusqu'à obtenir des oscillations entretenues, d'amplitude constante. On note le gain critique Ku et la période Tu des oscillations, puis on applique le tableau.
| Correcteur | Kp | Ti | Td |
|---|---|---|---|
| P | 0,5 × Ku | non utilisé | non utilisé |
| PI | 0,45 × Ku | Tu / 1,2 | non utilisé |
| PID (forme mixte) | 0,6 × Ku | Tu / 2 | Tu / 8 |
Ces réglages sont volontairement nerveux et donnent un dépassement marqué : on les adoucit ensuite en réduisant Kp. Surtout, la méthode suppose qu'on a le droit de faire osciller l'installation, ce qui est exclu sur beaucoup de procédés (réseau d'eau avec risque de coups de bélier, four chargé). La plupart des régulateurs et des variateurs proposent aujourd'hui un autoréglage qui réalise un essai contrôlé et calcule les paramètres ; on vérifie toujours le résultat par un échelon.
Trois exemples : température, pression, vitesse
Régulation de température d'un four
Un four à résistances de 6 kW est piloté par un régulateur PID, une sonde Pt100 et un relais statique. La sortie du régulateur est un pourcentage, mais un relais ne sait qu'ouvrir ou fermer : le régulateur découpe donc le temps en cycles et module la durée de conduction. Avec un cycle de 10 s et une commande de 30 %, les résistances sont alimentées 3 s sur 10, soit une puissance moyenne de 1,8 kW. L'inertie du four lisse le tout. Le procédé est lent, avec un retard marqué entre la résistance et la sonde : c'est le terrain du PID complet, où la dérivée évite le dépassement en fin de montée. Action inverse, bien sûr.
Régulation de pression d'un surpresseur avec variateur
C'est le montage que l'électrotechnicien met le plus souvent en service. Les variateurs destinés au pompage et à la ventilation intègrent un régulateur PID : nul besoin d'automate. Le transmetteur de pression 4-20 mA, posé au refoulement, se raccorde sur une entrée analogique configurée en courant ; on saisit son échelle (0-10 bar), la consigne (4 bar), le sens d'action et les paramètres du correcteur.
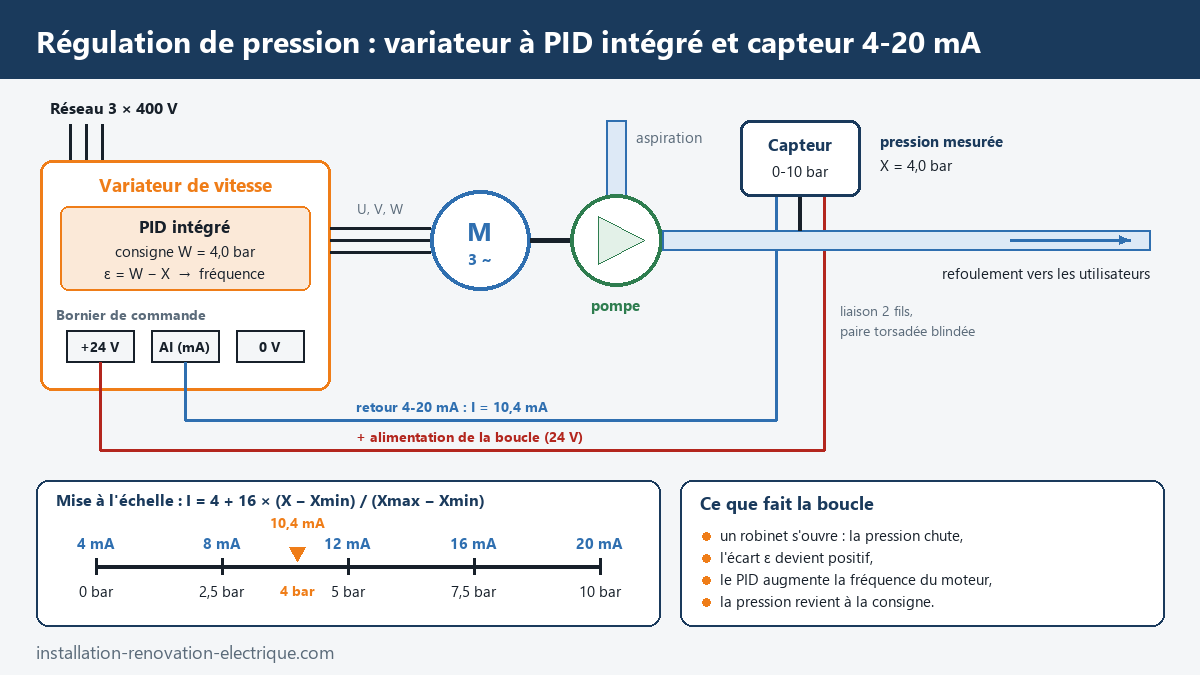
Quand la demande d'eau augmente, la pression baisse, l'écart devient positif et le PID accélère la pompe ; quand tous les robinets se ferment, il ralentit jusqu'à la vitesse minimale, puis une fonction de mise en veille arrête le moteur. La pression réagit vite et sa mesure est agitée : on règle en PI, sans dérivée. Par rapport à une pompe à vitesse fixe commandée par pressostat, on supprime les démarrages répétés et on ne fournit que la puissance utile, ce que reprend le chapitre sur l'efficacité énergétique.
Régulation de vitesse d'un moteur
Un variateur en loi U/f travaille en boucle ouverte : il impose une fréquence, pas une vitesse. Comme le montre le cours sur le moteur asynchrone, la vitesse réelle dépend du glissement, donc de la charge : un moteur de 1 500 tr/min de synchronisme tourne à 1 440 tr/min à pleine charge. Pour un ventilateur, cela n'a aucune importance. Pour une ligne où plusieurs moteurs doivent rester synchronisés, on ferme la boucle : un codeur mesure la vitesse, et un correcteur PI ajuste la fréquence pour compenser le glissement.
En réalité, un variateur performant contient deux boucles en cascade : une boucle interne de courant (c'est-à-dire de couple), très rapide, et une boucle externe de vitesse dont la sortie sert de consigne à la première. Le principe est le même pour la machine à courant continu alimentée par un hacheur, où le courant d'induit est l'image directe du couple. La boucle interne protège aussi le moteur : en limitant la consigne de courant, on limite le couple et l'échauffement.
Les points qui tombent à l'examen
Les sujets de BTS abordent la régulation par l'application. On attend de vous cinq savoir-faire. Identifier sur un schéma la consigne, la mesure, l'écart, le correcteur, l'actionneur et la perturbation, et dire s'il s'agit d'une régulation ou d'un asservissement. Mettre à l'échelle un signal 4-20 mA ou 0-10 V dans les deux sens, et vérifier l'alimentation d'une boucle de courant. Relever sur une courbe le dépassement, le temps de réponse à 5 % et l'écart statique. Justifier le choix d'un correcteur : PI pour annuler l'écart statique, dérivée seulement si le procédé est lent et la mesure peu bruitée. Prévoir le sens de l'effet d'un réglage : plus de gain ou plus d'intégrale, c'est plus de rapidité et moins de stabilité.
Les erreurs qui reviennent
La première est de raisonner comme si 4 mA valait zéro milliampère. L'étendue utile est de 16 mA, pas de 20 : un signal de 12 mA correspond à 50 % de l'échelle, non à 60 %.
Deuxième erreur : régler le correcteur avant d'avoir vérifié la chaîne de mesure. Une échelle de capteur mal saisie, une entrée configurée en tension au lieu de courant ou un sens d'action inversé ne se rattrapent par aucun réglage de Kp.
Troisième erreur : confondre Ti et Ki. Diminuer Ti renforce l'action intégrale ; diminuer Ki l'affaiblit. Recopier un réglage d'un appareil sur un autre sans vérifier la forme du PID donne une boucle soit molle, soit instable.
Quatrième erreur : mettre de la dérivée partout. Sur une mesure de pression ou de débit bruitée, elle fait battre l'actionneur sans rien améliorer.
Dernière erreur, de chantier : faire cheminer le câble du capteur avec le câble moteur du variateur. La mesure parasitée rend la boucle impossible à régler, et l'on accuse à tort le correcteur.
Exercices corrigés
Tous les exercices sont de niveau BTS. Posez le calcul avant d'ouvrir le corrigé.
Exercice 1. Un transmetteur de pression a une étendue de mesure de 0 à 10 bar et une sortie 4-20 mA. a) Quel courant délivre-t-il à 6 bar ? b) On mesure 9,6 mA dans la boucle : quelle est la pression ? c) Quelle tension lit-on aux bornes d'une résistance de 250 Ω quand la pression vaut 6 bar ?
Voir le corrigé
a) I = 4 + 16 × (6 − 0) / (10 − 0) = 4 + 9,6 = 13,6 mA. b) On inverse la relation : X = Xmin + (I − 4) / 16 × (Xmax − Xmin) = (9,6 − 4) / 16 × 10 = 0,35 × 10 = 3,5 bar. c) U = R × I = 250 × 0,0136 = 3,4 V. Conclusion : 13,6 mA à 6 bar, 3,5 bar pour 9,6 mA, et 3,4 V sur la résistance, dans une plage qui va de 1 V à 5 V.
Exercice 2. Une boucle 4-20 mA 2 fils est alimentée en 24 V. Le transmetteur exige au moins 12 V à ses bornes. L'entrée analogique présente une résistance de 250 Ω. Le capteur est à 300 m, relié par une paire en cuivre de 0,75 mm² (ρ = 0,023 Ω·mm²/m). a) Calculez la résistance de la ligne. b) La boucle fonctionne-t-elle à 20 mA ? c) Quelle résistance totale maximale la boucle peut-elle accepter ?
Voir le corrigé
a) Aller et retour : L = 2 × 300 = 600 m. R = ρ × L / S = 0,023 × 600 / 0,75 = 18,4 Ω. b) À 20 mA, la chute dans l'entrée et les fils vaut U = (250 + 18,4) × 0,020 = 5,37 V. Il reste au transmetteur 24 − 5,37 = 18,63 V, supérieur aux 12 V exigés : la boucle fonctionne. c) La tension disponible pour les résistances est 24 − 12 = 12 V, soit Rmax = 12 / 0,020 = 600 Ω. Conclusion : avec 250 + 18,4 ≈ 268 Ω, la boucle a une large marge ; on pourrait même y insérer un afficheur en série.
Exercice 3. Un procédé de chauffage a un gain statique Gs = 0,8. Il est régulé par un correcteur proportionnel seul, de gain Kp = 4. La consigne est de 60 % de l'échelle. a) Calculez l'écart statique et la mesure en régime établi. b) Même question avec Kp = 10. c) Que proposez-vous pour annuler l'écart ?
Voir le corrigé
a) ε = W / (1 + Kp × Gs) = 60 / (1 + 4 × 0,8) = 60 / 4,2 ≈ 14,3 %. La mesure vaut X = 60 − 14,3 = 45,7 %. Vérification : Y = 4 × 14,3 = 57,1 % et X = 0,8 × 57,1 = 45,7 %. b) ε = 60 / (1 + 10 × 0,8) = 60 / 9 ≈ 6,7 %, X ≈ 53,3 %. c) L'écart diminue avec le gain mais ne s'annule pas, et un gain trop fort fait pomper la boucle. Conclusion : on ajoute une action intégrale (correcteur PI), qui fait croître la commande tant que l'écart n'est pas nul.
Exercice 4. Un correcteur PI de forme mixte est réglé à Kp = 2 et Ti = 30 s. À t = 0, la commande vaut 0 % et un écart constant de 5 % apparaît (on suppose que la mesure ne réagit pas). a) Quelle est la commande juste après t = 0 ? b) À t = 60 s ? c) Au bout de combien de temps la commande atteint-elle 100 % ? Que se passe-t-il ensuite ?
Voir le corrigé
a) Action proportionnelle seule : Y = Kp × ε = 2 × 5 = 10 %. b) L'intégrale d'un écart constant vaut ε × t, donc Y = Kp × (ε + ε × t / Ti) = 2 × (5 + 5 × 60 / 30) = 2 × 15 = 30 %. On retrouve la règle : 10 % de plus tous les Ti. c) 10 + 10 × t / 30 = 100 donne t = 270 s. Ensuite la sortie reste bloquée à 100 % ; sans anti-saturation, l'intégrale continuerait de croître et retarderait le retour de la commande quand l'écart changera de signe. Conclusion : 10 %, puis 30 % à 60 s, butée à 270 s, d'où l'intérêt de la fonction d'anti-saturation.
Exercice 5. Sur une régulation de température, en proportionnel seul, la boucle entre en oscillations entretenues pour un gain de 8. La période des oscillations est de 40 s. Donnez les réglages de Ziegler-Nichols pour un correcteur PI, puis pour un PID de forme mixte. L'appareil demande une bande proportionnelle : quelle valeur saisir pour le PID ?
Voir le corrigé
Ku = 8 et Tu = 40 s. PI : Kp = 0,45 × 8 = 3,6 ; Ti = 40 / 1,2 ≈ 33 s. PID : Kp = 0,6 × 8 = 4,8 ; Ti = 40 / 2 = 20 s ; Td = 40 / 8 = 5 s. Bande proportionnelle du PID : BP = 100 / Kp = 100 / 4,8 ≈ 21 %. Conclusion : ces valeurs sont un point de départ ; si le dépassement est trop fort à l'essai, on réduit Kp (on augmente BP) avant de retoucher Ti et Td.
Exercice 6. Un four de 6 kW est commandé par un relais statique, avec un temps de cycle de 10 s. Le régulateur, en proportionnel seul et en action inverse, a une échelle de 0 à 200 °C et un gain Kp = 4. La consigne est de 120 °C. a) Quelle est la bande proportionnelle, en % puis en °C ? b) La mesure vaut 110 °C : calculez la commande, la durée de conduction par cycle et la puissance moyenne. c) En dessous de quelle température le four chauffe-t-il à pleine puissance ?
Voir le corrigé
a) BP = 100 / 4 = 25 % de l'échelle, soit 0,25 × 200 = 50 °C. b) Écart : 120 − 110 = 10 °C, soit 10 / 200 = 5 % de l'échelle. Y = Kp × ε = 4 × 5 = 20 %. Conduction : 0,20 × 10 = 2 s par cycle. Puissance moyenne : 0,20 × 6 = 1,2 kW. c) La commande atteint 100 % quand l'écart vaut la bande proportionnelle, soit 50 °C : en dessous de 120 − 50 = 70 °C. Conclusion : entre 70 °C et 120 °C la puissance décroît progressivement, et la température se stabilisera sous la consigne, à l'endroit où la puissance fournie égale les pertes du four : c'est l'écart statique du P seul.
Exercice 7. Un moteur asynchrone 4 pôles, 50 Hz, tourne à 1 440 tr/min à charge nominale. Il est alimenté par un variateur en loi U/f. On admet qu'à couple nominal la perte de vitesse due au glissement reste la même, en tr/min, quelle que soit la fréquence. a) Le variateur délivre 40 Hz : quelle est la vitesse à vide, puis à couple nominal ? Quelle est l'erreur relative par rapport aux 1 200 tr/min voulus ? b) On ferme la boucle avec un codeur de 1 024 impulsions par tour et un correcteur PI. Quelle fréquence le variateur doit-il délivrer pour obtenir 1 200 tr/min à couple nominal ? c) Quelle est alors la fréquence du signal d'une voie du codeur ?
Voir le corrigé
Avec 4 pôles (2 paires), ns = 60 × f / p = 60 × 50 / 2 = 1 500 tr/min à 50 Hz ; la perte de vitesse à couple nominal est 1 500 − 1 440 = 60 tr/min. a) À 40 Hz : ns = 60 × 40 / 2 = 1 200 tr/min, vitesse à vide proche de cette valeur. À couple nominal : 1 200 − 60 = 1 140 tr/min. Erreur : 60 / 1 200 = 5 %. b) Il faut un synchronisme de 1 200 + 60 = 1 260 tr/min, soit f = ns × p / 60 = 1 260 × 2 / 60 = 42 Hz. C'est l'action intégrale qui amène la fréquence à cette valeur sans qu'on ait à la calculer. c) 1 200 tr/min = 20 tr/s ; f codeur = 20 × 1 024 = 20 480 Hz, soit environ 20,5 kHz. Conclusion : la boucle ouverte laisse 5 % d'erreur à pleine charge, la boucle fermée la supprime au prix d'un capteur et d'un réglage.
Sources
- EPFL, Mémo « Régulation PID » : gain et bande proportionnelle, temps d'intégrale et de dérivée, influence de chaque paramètre sur la réponse.
- Éduscol STI, Mise en place d'un régulateur PID : séquence de terminale (spécialité sciences de l'ingénieur) où l'on observe sur un système réel l'influence des actions proportionnelle, intégrale et dérivée.
- NI, Principes de base, conception et configuration des boucles de courant 4-20 mA : constitution de la boucle, détection de rupture, résistance de mesure, bilan de tension.
- Schneider Electric, fonction PID d'un variateur de vitesse (en anglais) : retour capteur 4-20 mA, consigne et régulation de pression en pompage.
Pour aller plus loin sur le site
Résumez cet article :
📖 Le glossaire de cet article
Les termes techniques abordés dans cet article, expliqués simplement.
- Chute de tension — La chute de tension est la diminution de la tension électrique entre l'origine d'une installation et le point d'utilisation, provoquée par la résistan…
- Courant continu — Le courant continu (DC — Direct Current) est un courant électrique dont l'intensité et le sens de circulation restent constants dans le temps.
- Hystérésis — L'hystérésis désigne le décalage entre l'excitation et la réponse d'un système, qui ne repasse pas par le même état à l'aller et au retour.
- Multimètre — Le multimètre est l'instrument de mesure polyvalent incontournable en électricité : il regroupe en un seul boîtier la mesure de tension AC et DC, de c…
- Puissance moyenne — La puissance moyenne est la valeur moyenne de la puissance instantanée calculée sur une période complète du signal.
- Régime transitoire — Le régime transitoire est la phase d'évolution d'un circuit électrique entre deux états permanents, caractérisée par des courants et des tensions variant rapidement dans le temps.
- Sonde PT100 — La sonde PT100 est un capteur de température à résistance de platine dont la valeur nominale est de 100 Ω à 0 °C.
- Thermocouple — Le thermocouple est un capteur de température formé de la jonction de deux métaux différents : la différence de température entre la jonction de mesur…
- Variateur de vitesse — Le variateur de vitesse est un appareil électronique qui fait varier la vitesse de rotation d'un moteur électrique en modifiant la fréquence et la tension qui lui sont appliquées.
- Électricité — L'électricité est le phénomène physique lié au déplacement de charges électriques — les électrons dans les conducteurs métalliques — à l'origine des c…
Téléchargez notre guide gratuit pour gagner du temps et de l'argent sur vos travaux électriques !
« * » indique les champs nécessaires