Moteur à courant continu et hacheur : cours BTS et exercices corrigés
Résumez cet article :
En bref
Dans un moteur à courant continu, la force électromotrice est proportionnelle à la vitesse, E = K·Φ·Ω, et le couple électromagnétique au courant d'induit, Tem = K·Φ·I. L'induit se modélise par U = E + R·I. À excitation séparée et flux constant, on règle donc la vitesse par la tension d'induit, et le courant suit la charge. Le hacheur série fournit cette tension réglable à partir d'une source continue fixe : il la découpe avec un rapport cyclique α, et la valeur moyenne vaut <u> = α·U. Pour freiner et inverser le sens de rotation, il faut un hacheur réversible, jusqu'au pont en H qui couvre les quatre quadrants.
Le moteur à courant continu n'équipe plus les machines neuves de forte puissance, où le moteur asynchrone associé à un variateur l'a remplacé. On le rencontre pourtant encore en maintenance sur des lignes anciennes, des engins de levage ou de traction, et il reste partout en petite puissance, sous forme de moteurs à aimants permanents alimentés par batterie. Surtout, c'est la machine la plus simple à mettre en équations : deux relations suffisent pour prévoir sa vitesse et son couple. C'est pour cela qu'elle sert de référence en BTS, et que la commande moderne des moteurs alternatifs cherche à retrouver son comportement.
Ce chapitre suppose connues la loi d'Ohm et les relations entre puissance, couple et vitesse vues avec le moteur asynchrone triphasé. Un même moteur servira d'exemple tout au long du cours : excitation séparée, 220 V, 20 A, 1 500 tr/min, résistance d'induit de 1 Ω.
Constitution de la machine à courant continu
La machine comporte deux circuits électriques distincts. Le stator porte l'inducteur : des bobines enroulées autour de pôles, parcourues par un courant continu d'excitation, ou bien des aimants permanents. Son rôle est de créer un champ magnétique fixe, dont on note Φ le flux sous un pôle, en webers (Wb).
Le rotor porte l'induit : des conducteurs logés dans les encoches d'un cylindre de tôles feuilletées. C'est dans l'induit que circule le courant de puissance, et c'est lui qui développe le couple. Les extrémités de ses bobines sont soudées aux lames de cuivre du collecteur, sur lequel frottent des balais en carbone fixés au stator.
Le collecteur est un inverseur mécanique. Chaque fois qu'un conducteur de l'induit passe d'un pôle nord à un pôle sud, le collecteur inverse le courant qui le traverse. Vu du stator, le courant garde ainsi toujours le même sens sous un pôle donné, et les forces exercées sur les conducteurs produisent un couple de sens constant. Cet ensemble balais-collecteur est aussi le point faible de la machine : les balais s'usent et se remplacent, le collecteur s'encrasse, et les étincelles de commutation interdisent certaines ambiances. Sur les machines industrielles, des pôles auxiliaires dits de commutation, placés entre les pôles principaux, limitent ces étincelles.
La machine est réversible. Alimentée en électricité, elle fournit de l'énergie mécanique : c'est un moteur. Entraînée par son arbre, elle fournit de l'énergie électrique : c'est une génératrice, l'ancienne dynamo. La même machine passe de l'un à l'autre sans modification, et c'est cette propriété que l'on exploite pour freiner.
Force électromotrice E = K·Φ·Ω et couple électromagnétique
Quand l'induit tourne dans le champ de l'inducteur, ses conducteurs sont le siège d'une force électromotrice induite. Sa valeur aux bornes des balais est proportionnelle au flux et à la vitesse :
E = K·Φ·Ω
avec E en volts, Φ en webers, Ω la vitesse angulaire en radians par seconde et K une constante qui ne dépend que de la construction de la machine (nombre de conducteurs, de pôles, type de bobinage). On passe de la fréquence de rotation n, en tours par minute, à Ω par la relation Ω = 2π·n / 60. À 1 500 tr/min, Ω = 157,1 rad/s.
Quand l'induit est parcouru par un courant I, chaque conducteur subit une force de Laplace. L'ensemble de ces forces produit le couple électromagnétique :
Tem = K·Φ·I
avec Tem en newtons-mètres. La constante K est la même dans les deux formules. On le vérifie par la puissance : la puissance électrique convertie, E·I, est égale à la puissance mécanique créée, Tem·Ω. Cette puissance commune s'appelle la puissance électromagnétique, Pem = E·I = Tem·Ω.
Ces deux relations résument toute la machine : la vitesse fixe la f.é.m., le courant fixe le couple. À flux constant, le produit K·Φ est une constante propre au moteur, en V·s/rad ou, ce qui revient au même, en N·m/A. On la détermine à partir d'un point de fonctionnement connu.
Le modèle électrique de l'induit
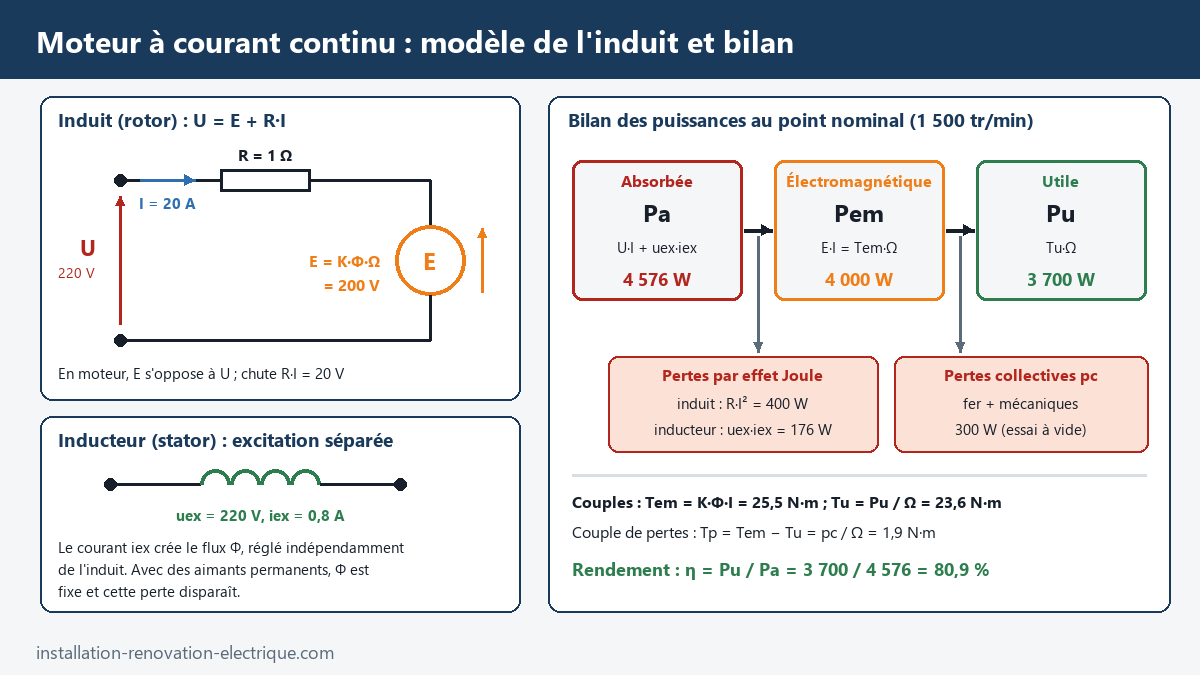
En régime permanent, l'induit se ramène à une source de tension E en série avec la résistance R du bobinage et des balais. En convention récepteur, la loi des mailles donne :
U = E + R·I
Pour notre moteur au point nominal : E = U − R·I = 220 − 1 × 20 = 200 V. On en tire K·Φ = E / Ω = 200 / 157,1 = 1,273 V·s/rad, puis le couple électromagnétique Tem = 1,273 × 20 = 25,5 N·m. En génératrice, le courant change de sens et la relation devient U = E − R·I : la tension aux bornes est alors inférieure à la f.é.m.
Le problème du démarrage
À l'arrêt, Ω = 0, donc E = 0 : rien ne s'oppose à la tension d'alimentation, sinon la résistance d'induit. Sous 220 V, notre moteur appellerait Id = U / R = 220 / 1 = 220 A, soit onze fois son courant nominal. Le collecteur et le bobinage ne le supportent pas, et le couple produit ferait souffrir la mécanique. Un moteur à courant continu ne se démarre donc pas sous pleine tension. Autrefois, on insérait un rhéostat de démarrage en série avec l'induit. Aujourd'hui, on fait monter progressivement la tension d'induit avec un convertisseur qui limite le courant, ce que fait très bien le hacheur.
Excitation séparée, aimants permanents, shunt et série
La façon dont l'inducteur est alimenté décide du comportement du moteur.
| Excitation | Branchement de l'inducteur | Comportement | Emploi type |
|---|---|---|---|
| Séparée | Source indépendante de celle de l'induit | Flux réglable à part ; vitesse presque indépendante de la charge | Variation de vitesse industrielle |
| Aimants permanents | Pas de bobinage inducteur | Flux constant, pas de pertes d'excitation | Petits moteurs, servomoteurs, équipements sur batterie |
| Shunt (dérivation) | En parallèle sur l'induit | Proche de l'excitation séparée sous tension fixe | Machines anciennes à vitesse fixe |
| Série | En série avec l'induit, traversé par I | Couple très élevé au démarrage ; s'emballe à vide | Traction, démarreurs |
Dans le moteur série, le flux est créé par le courant d'induit lui-même. Tant que le circuit magnétique n'est pas saturé, Φ est proportionnel à I, donc le couple est proportionnel à I². En contrepartie, quand la charge disparaît, le courant et le flux s'effondrent et la vitesse s'envole : un moteur série ne doit jamais tourner à vide. Dans la suite, on ne traite que l'excitation séparée à flux constant, qui est le cas des sujets d'examen, et qui couvre aussi le moteur à aimants permanents.
Bilan de puissance et rendement du moteur à courant continu
Le bilan suit le trajet de l'énergie, de la source électrique vers l'arbre.
Puissance absorbée. L'induit absorbe U·I, l'inducteur uex·iex. Pour notre moteur : Pa = 220 × 20 + 220 × 0,8 = 4 400 + 176 = 4 576 W. Avec des aimants permanents, le second terme n'existe pas.
Pertes par effet Joule. Toute la puissance fournie à l'inducteur est dissipée en chaleur dans son bobinage : 176 W. Dans l'induit, les pertes valent R·I² = 1 × 20² = 400 W.
Puissance électromagnétique. Ce qui reste de la puissance de l'induit est converti en puissance mécanique : Pem = U·I − R·I² = E·I = 200 × 20 = 4 000 W.
Pertes collectives. Entre la puissance électromagnétique et l'arbre, il faut encore retrancher les pertes dans le fer du rotor (hystérésis et courants de Foucault) et les pertes mécaniques (frottements des paliers et des balais, ventilation). On les regroupe sous le nom de pertes collectives pc, parfois appelées pertes constantes parce qu'elles ne dépendent que de la vitesse et du flux, pas de la charge. On les mesure par un essai à vide : le moteur désaccouplé tourne à la vitesse voulue, sa puissance utile est nulle, et ce qu'absorbe l'induit, diminué de ses pertes Joule à vide, correspond aux pertes collectives, pc = U·I0 − R·I0². On prend ici pc = 300 W.
Puissance utile et rendement. Pu = Pem − pc = 4 000 − 300 = 3 700 W. Le couple utile vaut Tu = Pu / Ω = 3 700 / 157,1 = 23,6 N·m, inférieur au couple électromagnétique de la valeur du couple de pertes, Tp = pc / Ω = 1,9 N·m. Le rendement est le rapport de la puissance utile à la puissance absorbée totale : η = 3 700 / 4 576 = 0,809, soit 80,9 %.
La résistance d'induit se mesure à l'arrêt, par la méthode voltampèremétrique : on alimente l'induit sous tension réduite, rotor bloqué, et on relève la tension et le courant. Comme la f.é.m. est nulle à l'arrêt, R = U / I. La mesure se fait à chaud, car la résistance du cuivre augmente avec la température.
Caractéristique mécanique et réglage de la vitesse
En combinant U = E + R·I, E = K·Φ·Ω et Tem = K·Φ·I, on obtient la vitesse en fonction du couple :
Ω = U / (K·Φ) − R·Tem / (K·Φ)²
C'est une droite légèrement descendante. Pour notre moteur sous 220 V, la vitesse à vide théorique vaut 220 / 1,273 = 172,8 rad/s, soit 1 650 tr/min, et elle descend à 1 500 tr/min au couple nominal : une chute de 9 % seulement entre le vide et la pleine charge. Le point de fonctionnement se lit à l'intersection de cette droite avec la caractéristique du couple résistant de la machine entraînée.
La formule montre les deux moyens de régler la vitesse. Agir sur la tension d'induit U déplace la droite parallèlement à elle-même : la vitesse à vide est proportionnelle à U, la pente ne change pas, et le moteur conserve tout son couple, de l'arrêt à la vitesse nominale. C'est le réglage principal. Réduire le flux Φ, en diminuant le courant d'excitation, augmente au contraire la vitesse : c'est le défluxage, utilisé pour dépasser la vitesse nominale une fois la tension d'induit à son maximum. Comme le couple vaut K·Φ·I et que le courant ne peut pas dépasser sa valeur nominale, le couple disponible baisse dans la même proportion que le flux : on travaille alors à puissance constante.
Le défluxage a son revers : si le circuit d'excitation est coupé alors que l'induit reste sous tension, le flux tombe à sa faible valeur rémanente et la vitesse à vide U / (K·Φ) devient énorme. Le moteur s'emballe. C'est pourquoi on met toujours l'inducteur sous tension avant l'induit, et qu'on surveille le courant d'excitation.
Le hacheur série : rapport cyclique et valeur moyenne
Reste à fabriquer une tension continue réglable. Avec une source alternative, on utilise un redresseur commandé à thyristors, étudié dans le cours sur les convertisseurs statiques. Avec une source continue fixe, batterie ou réseau continu, on utilise un hacheur. Un rhéostat ferait chuter la tension en dissipant la différence en chaleur ; le hacheur, lui, ne dissipe presque rien, parce que son interrupteur n'a que deux états : fermé (tension nulle à ses bornes) ou ouvert (courant nul).
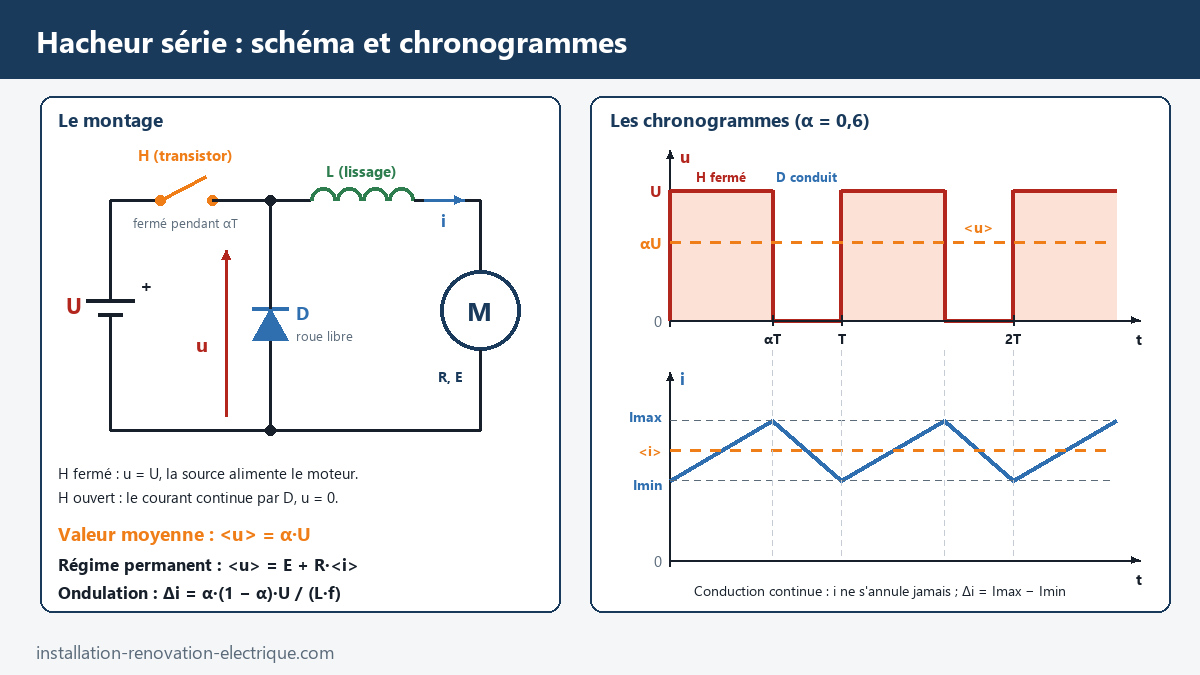
Le hacheur série comprend un interrupteur électronique commandé H, un transistor de puissance (MOSFET ou IGBT), placé en série entre la source et la charge, et une diode D dite de roue libre, en parallèle sur la charge. L'interrupteur est commandé à une fréquence fixe f, de période T = 1 / f. Deux phases se succèdent :
- de 0 à α·T, H est fermé : la charge est reliée à la source, u = U, la diode est bloquée et le courant croît ;
- de α·T à T, H est ouvert : le courant, que l'inductance empêche de s'interrompre, se referme par la diode ; u = 0 et le courant décroît.
Le nombre α, compris entre 0 et 1, est le rapport cyclique : la fraction de la période pendant laquelle l'interrupteur conduit. La tension u est un créneau de hauteur U et de largeur α·T. Sa valeur moyenne est l'aire du créneau divisée par la période :
<u> = α·U
Le hacheur série est donc abaisseur : il délivre une tension moyenne réglable de 0 à U.
Le rôle de l'inductance et de la diode de roue libre
Le moteur ne reçoit pas une tension continue, mais des créneaux. C'est l'inductance du circuit, celle de l'induit complétée si besoin par une bobine de lissage L, qui transforme ces créneaux en un courant presque continu. Elle emmagasine de l'énergie quand H est fermé et la restitue au moteur quand H est ouvert. La diode de roue libre offre un chemin à ce courant : sans elle, l'ouverture de H provoquerait une surtension destructrice aux bornes de l'interrupteur.
En régime permanent, la tension moyenne aux bornes d'une inductance est nulle. La valeur moyenne de u se retrouve donc entièrement aux bornes du moteur :
α·U = E + R·<i>
Le courant n'est pas parfaitement lisse : il oscille entre Imin et Imax. Pendant que H est fermé, l'inductance supporte la tension U − E, soit (1 − α)·U si l'on néglige la résistance, pendant la durée α·T. L'ondulation crête à crête vaut donc Δi = Imax − Imin = α·(1 − α)·U / (L·f). Certains sujets appellent ondulation la moitié de cet écart : lisez la définition de l'énoncé. Elle est maximale pour α = 0,5, où elle vaut U / (4·L·f). On la réduit en augmentant l'inductance ou la fréquence de découpage. Tant que le courant ne s'annule pas pendant la période, on parle de conduction continue, et les relations ci-dessus s'appliquent. À très faible charge, le courant peut s'annuler avant la fin de la période : en conduction discontinue, la tension moyenne ne vaut plus α·U.
De α à la vitesse
Alimentons notre moteur par un hacheur série depuis une source de 240 V. Pour le point nominal, il faut <u> = 220 V, soit α = 220 / 240 = 0,917. Pour tourner à 750 tr/min en fournissant le même couple, donc avec le même courant de 20 A : la f.é.m. est proportionnelle à la vitesse, E = 200 × 750 / 1 500 = 100 V ; <u> = 100 + 1 × 20 = 120 V ; α = 120 / 240 = 0,5. D'une façon générale, Ω = (α·U − R·I) / (K·Φ) : à couple donné, la vitesse varie linéairement avec le rapport cyclique.
Côté source, l'interrupteur ne conduit que pendant α·T : le courant moyen fourni par la source vaut α·<i>, et celui de la diode (1 − α)·<i>. La puissance moyenne fournie par la source, U × α·<i>, est égale à la puissance moyenne reçue par la charge, α·U × <i> : avec des interrupteurs supposés parfaits, le rendement du hacheur est de 1. En pratique, il reste les pertes de conduction et de commutation des semi-conducteurs, faibles devant la puissance transmise.
Dans un variateur, le rapport cyclique n'est pas réglé à la main. Une boucle de régulation de courant, rapide, limite le courant d'induit, donc le couple, y compris au démarrage ; une boucle de vitesse, plus lente, lui fournit sa consigne. Ces notions sont développées dans le cours sur la régulation et les correcteurs PID.
Freinage, réversibilité et fonctionnement dans les quatre quadrants
On représente les régimes de la machine dans un plan dont l'axe horizontal porte la vitesse Ω et l'axe vertical le couple T. À flux constant, la vitesse est l'image de la tension et le couple celle du courant : c'est aussi le plan (u, i). Le signe du produit T·Ω donne le sens de l'énergie. S'il est positif, la machine fournit de l'énergie mécanique : elle est motrice. S'il est négatif, elle en reçoit de la charge et la convertit en énergie électrique : elle freine. Dans ce cours, les quadrants sont numérotés de 1 à 4 en tournant dans le sens trigonométrique à partir du quadrant moteur en marche avant : le freinage en marche avant est donc le quadrant 4. D'autres documents placent le couple en abscisse et la vitesse en ordonnée, ce qui échange les numéros 2 et 4.
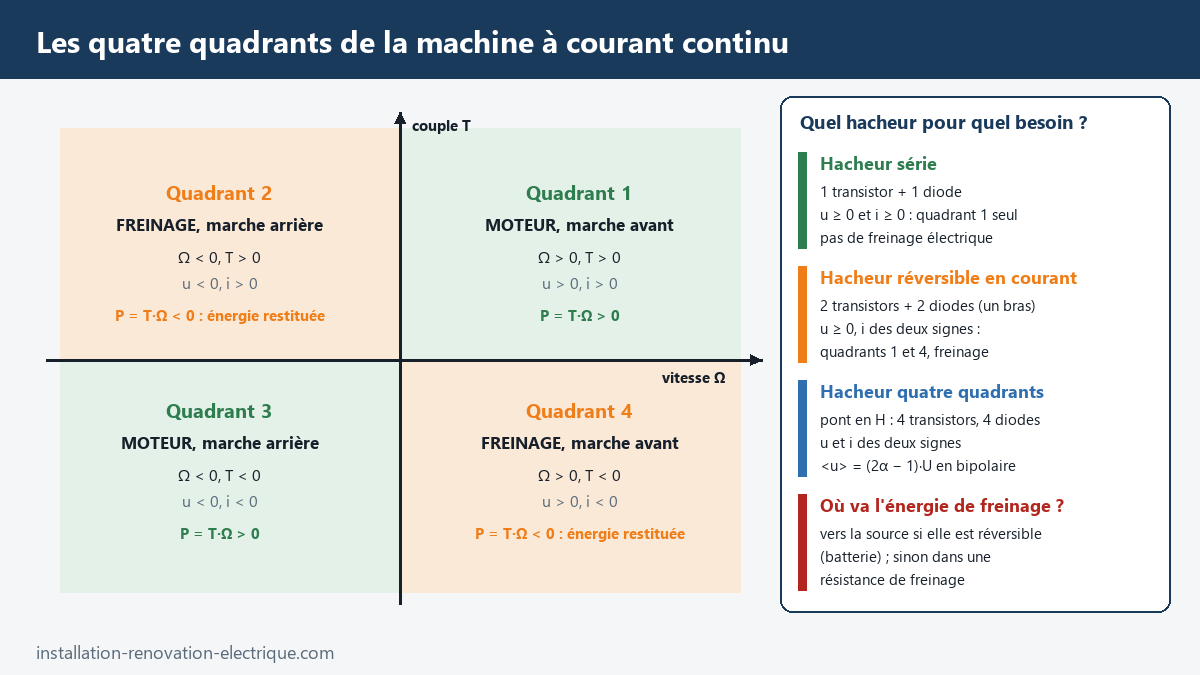
Le hacheur série ne laisse passer le courant que dans un sens et ne délivre qu'une tension positive : il ne couvre que le quadrant 1. Avec lui, le moteur ne peut ralentir qu'en roue libre, sous l'effet de sa charge et des frottements. C'est la raison pour laquelle un engin équipé d'un simple hacheur série ne récupère pas d'énergie en descente.
Pour freiner électriquement, il faut inverser le courant sans inverser la tension. On ajoute un second transistor en parallèle sur la diode de roue libre, et une seconde diode en parallèle sur le premier transistor : on obtient un bras de pont, le hacheur réversible en courant, ou hacheur deux quadrants (1 et 4 avec notre convention). En freinage, il fonctionne en élévateur : il fait remonter le courant de la machine, dont la f.é.m. est inférieure à U, vers la source.
Pour inverser aussi le sens de rotation, il faut inverser la tension. C'est le rôle du pont en H : deux bras, soit quatre transistors et quatre diodes, avec le moteur branché entre leurs points milieux. En commande bipolaire, une diagonale conduit pendant α·T, l'autre pendant le reste de la période ; la tension vaut +U puis −U, et sa valeur moyenne est <u> = (2α − 1)·U. Elle est nulle pour α = 0,5, positive au-dessus, négative en dessous. Les deux transistors d'un même bras ne doivent jamais conduire ensemble, sous peine de court-circuiter la source : la commande intercale un temps mort entre leurs conductions.
Encore faut-il que la source accepte l'énergie de freinage. Une batterie le peut. Un redresseur à diodes ne le peut pas : l'énergie renvoyée fait monter la tension du condensateur placé en tête du hacheur, et on la dissipe alors dans une résistance de freinage commandée par un transistor, comme le décrit le cours sur le variateur de vitesse et l'électronique de puissance. Le fonctionnement en génératrice de la machine synchrone repose sur la même idée de réversibilité.
Les points qui tombent à l'examen
Les sujets reprennent presque toujours le même enchaînement. Dessiner le modèle de l'induit avec ses flèches et écrire U = E + R·I, puis calculer E. Déterminer la constante K·Φ à partir du point nominal, en convertissant la vitesse en rad/s, et s'en servir pour trouver E à une autre vitesse ou le couple à un autre courant. Dresser le bilan des puissances en distinguant pertes Joule de l'induit, pertes de l'inducteur et pertes collectives, puis calculer le couple utile et le rendement. Tracer u(t) en sortie du hacheur, préciser quel composant conduit dans chaque phase, démontrer <u> = α·U et en déduire la vitesse. Justifier le rôle de l'inductance et de la diode de roue libre par un raisonnement sur l'énergie. Enfin, dire si le montage permet le freinage par récupération, et nommer le hacheur qui le permet.
Les erreurs qui reviennent
La plus fréquente est une erreur d'unité sur la vitesse. Dans E = K·Φ·Ω et P = T·Ω, la vitesse est en radians par seconde. Avec 1 500 au lieu de 157,1, tous les résultats sont faux d'un facteur dix environ. Quand un sujet donne directement E = k·n avec n en tr/min, la constante k n'est pas K·Φ : elle ne sert pas à calculer le couple.
Deuxième erreur : confondre couple électromagnétique et couple utile. Le premier se calcule avec le courant, Tem = K·Φ·I ; le second avec la puissance utile, Tu = Pu / Ω. Ils diffèrent du couple de pertes.
Troisième erreur : oublier l'excitation dans le rendement. La puissance absorbée comprend celle de l'inducteur, sauf pour un moteur à aimants permanents. Et la perte Joule de l'induit se calcule avec R·I², pas avec U·I.
Quatrième erreur : écrire α·U = E en oubliant la chute de tension R·I. À faible vitesse, c'est elle qui domine : au démarrage, E est nulle et toute la tension moyenne sert à faire passer le courant dans la résistance.
Dernière erreur, de chantier celle-là : couper l'excitation d'un moteur sous tension, ou alimenter l'induit avant l'inducteur. On l'a vu, la vitesse n'est alors plus limitée que par les frottements.
Exercices corrigés
Tous les exercices sont de niveau BTS. Sauf indication contraire, « le moteur du cours » désigne le moteur à excitation séparée de 220 V, 20 A, 1 500 tr/min, R = 1 Ω, pour lequel K·Φ = 1,273 V·s/rad.
Exercice 1. Un moteur à aimants permanents alimenté sous 48 V absorbe 8 A et tourne à 3 000 tr/min. Sa résistance d'induit vaut 0,5 Ω. Calculez sa f.é.m., sa constante K·Φ et son couple électromagnétique.
Voir le corrigé
E = U − R·I = 48 − 0,5 × 8 = 44 V. Ω = 2π × 3 000 / 60 = 314,2 rad/s. K·Φ = E / Ω = 44 / 314,2 = 0,140 V·s/rad. Tem = K·Φ × I = 0,140 × 8 = 1,12 N·m. Vérification par la puissance : E·I = 44 × 8 = 352 W et Tem·Ω = 1,12 × 314,2 ≈ 352 W. Conclusion : le moteur développe un couple électromagnétique de 1,12 N·m.
Exercice 2. Un moteur à excitation séparée fonctionne sous U = 440 V et absorbe I = 50 A à 1 200 tr/min. R = 0,6 Ω. L'inducteur est alimenté sous 220 V et parcouru par 1,5 A. Un essai à vide à la même vitesse a donné des pertes collectives de 900 W. Établissez le bilan des puissances, puis calculez le couple utile et le rendement.
Voir le corrigé
Puissance absorbée : Pa = 440 × 50 + 220 × 1,5 = 22 000 + 330 = 22 330 W. Pertes Joule de l'induit : 0,6 × 50² = 1 500 W ; de l'inducteur : 330 W. F.é.m. : E = 440 − 0,6 × 50 = 410 V. Puissance électromagnétique : Pem = 410 × 50 = 20 500 W (on retrouve 22 000 − 1 500). Puissance utile : Pu = 20 500 − 900 = 19 600 W. Ω = 2π × 1 200 / 60 = 125,7 rad/s. Couple utile : Tu = 19 600 / 125,7 = 156 N·m (le couple électromagnétique vaut 20 500 / 125,7 = 163 N·m). Rendement : η = 19 600 / 22 330 = 0,878. Conclusion : le moteur fournit 19,6 kW et 156 N·m avec un rendement de 87,8 %.
Exercice 3. Le moteur du cours est à l'arrêt. a) Quel courant appellerait-il s'il était mis directement sous 220 V ? b) Quelle tension faut-il lui appliquer pour limiter le courant de démarrage à 1,5 fois le courant nominal ? c) Quel rapport cyclique cela représente-t-il pour un hacheur série alimenté en 240 V ?
Voir le corrigé
a) À l'arrêt, E = 0, donc Id = U / R = 220 / 1 = 220 A, soit 11 fois le courant nominal. b) Courant admis : 1,5 × 20 = 30 A. Tension : U = R × I = 1 × 30 = 30 V. c) α = 30 / 240 = 0,125. Conclusion : le hacheur démarre le moteur avec un rapport cyclique de 0,125, puis l'augmente à mesure que la f.é.m. croît avec la vitesse, de façon à maintenir le courant à la valeur limite.
Exercice 4. Le moteur du cours est alimenté par un hacheur série depuis une source de 240 V. Il entraîne une charge qui lui demande son courant nominal de 20 A, supposé parfaitement lissé. On veut une vitesse de 900 tr/min. Calculez le rapport cyclique, puis les courants moyens dans l'interrupteur et dans la diode, et la puissance moyenne fournie par la source.
Voir le corrigé
À flux constant, E est proportionnelle à la vitesse : E = 200 × 900 / 1 500 = 120 V. Tension moyenne nécessaire : <u> = E + R·I = 120 + 1 × 20 = 140 V. Rapport cyclique : α = 140 / 240 = 0,583. Courant moyen dans l'interrupteur, qui est aussi celui de la source : α × I = 0,583 × 20 ≈ 11,7 A. Courant moyen dans la diode : (1 − α) × I = 0,417 × 20 ≈ 8,3 A. Puissance fournie par la source : 240 × 11,67 ≈ 2 800 W, égale à la puissance reçue par l'induit, 140 × 20 = 2 800 W. Conclusion : α = 0,583 ; le hacheur, supposé parfait, transmet 2,8 kW sans pertes.
Exercice 5. Un hacheur série alimenté en 240 V découpe à 5 kHz. On veut que l'ondulation du courant ne dépasse jamais 1 A. a) Quelle inductance totale faut-il dans le circuit d'induit ? b) Avec cette inductance, quelle est l'ondulation pour α = 0,8 ?
Voir le corrigé
a) L'ondulation Δi = α·(1 − α)·U / (L·f) est maximale pour α = 0,5 : Δimax = U / (4·L·f). On veut Δimax ≤ 1 A, donc L ≥ U / (4·f·Δimax) = 240 / (4 × 5 000 × 1) = 0,012 H, soit 12 mH. b) Pour α = 0,8 : Δi = 0,8 × 0,2 × 240 / (0,012 × 5 000) = 38,4 / 60 = 0,64 A. Conclusion : il faut 12 mH au total, inductance de l'induit comprise ; doubler la fréquence de découpage permettrait de diviser cette valeur par deux.
Exercice 6. Le moteur du cours est alimenté sous 220 V constants. Calculez sa vitesse quand la charge ne lui demande plus que 10 A, puis à vide, où il absorbe 1,5 A. Que peut-on dire de la tenue en vitesse ?
Voir le corrigé
À 10 A : E = 220 − 1 × 10 = 210 V ; n = 1 500 × 210 / 200 = 1 575 tr/min. À vide : E = 220 − 1 × 1,5 = 218,5 V ; n = 1 500 × 218,5 / 200 = 1 639 tr/min. Entre le vide et la pleine charge, la vitesse ne varie que de 1 639 à 1 500 tr/min, soit environ 9 % de la vitesse nominale. Conclusion : à tension d'induit fixe, la vitesse dépend peu de la charge ; pour la maintenir strictement constante, il faut une régulation qui augmente légèrement la tension quand le courant augmente.
Exercice 7. Le moteur du cours est alimenté par un pont en H à commande bipolaire depuis une batterie de 240 V. Il tourne en marche avant à 1 200 tr/min et l'on veut le freiner avec un courant d'induit de −15 A. a) Dans quel quadrant se trouve-t-on ? b) Calculez la tension moyenne et le rapport cyclique. c) Quelle puissance la batterie récupère-t-elle ?
Voir le corrigé
a) Vitesse positive, courant négatif donc couple négatif (Tem = 1,273 × (−15) = −19,1 N·m) : freinage en marche avant, quadrant 4 avec la convention du cours. b) E = 200 × 1 200 / 1 500 = 160 V. <u> = E + R·I = 160 + 1 × (−15) = 145 V. En commande bipolaire, <u> = (2α − 1)·U, donc α = (1 + 145 / 240) / 2 = 0,802. c) Puissance mécanique convertie : E × 15 = 2 400 W. Pertes Joule de l'induit : 1 × 15² = 225 W. Puissance renvoyée à la batterie : 145 × 15 = 2 175 W (2 400 − 225). Conclusion : la tension moyenne reste positive mais inférieure à la f.é.m., le courant s'inverse et la batterie récupère environ 2,2 kW.
Exercice 8. Le moteur du cours fonctionne sous sa tension nominale de 220 V. Pour dépasser 1 500 tr/min, on réduit le flux à 80 % de sa valeur nominale. Le courant d'induit est maintenu à 20 A. Calculez la nouvelle vitesse, le couple électromagnétique et la puissance électromagnétique.
Voir le corrigé
La tension et le courant n'ont pas changé : E = 220 − 1 × 20 = 200 V. La constante devient 0,8 × 1,273 = 1,018 V·s/rad. Ω = E / (K·Φ) = 200 / 1,018 = 196,4 rad/s, soit n = 1 875 tr/min (1 500 / 0,8). Couple : Tem = 1,018 × 20 = 20,4 N·m (25,5 × 0,8). Puissance : Pem = E·I = 200 × 20 = 4 000 W, inchangée. Conclusion : le défluxage augmente la vitesse de 25 % et réduit le couple disponible de 20 % ; le moteur travaille à puissance constante.
Sources
- Académie de Versailles, groupe de travail liaison bac pro - BTS, séance « machine à courant continu » pour le BTS électrotechnique (document professeur) : schéma équivalent, réversibilité, bilan de puissances, caractéristique mécanique T(n), variation de vitesse et pointe de courant au démarrage.
- Base nationale des sujets d'examen (Réseau Canopé), BTS Assistance technique d'ingénieur, sciences physiques, session 2015 : partie A « moteur à courant continu et hacheur série » (bilan des pertes, f.é.m., <uc> = α·UB, rôle de L et de D, freinage).
- Éduscol STI, CPGE / BTS : simulateur Python d'un hacheur : hacheur réversible en courant, commande unipolaire ou bipolaire, effet de la fréquence, du rapport cyclique et de l'inductance.
- Éduscol STI, Comparaison des différents types de moteurs électriques (BTS Maintenance des systèmes) : place du moteur à courant continu parmi les moteurs industriels.
Pour aller plus loin sur le site
Résumez cet article :
📖 Le glossaire de cet article
Les termes techniques abordés dans cet article, expliqués simplement.
- Champ magnétique — Le champ magnétique est une grandeur vectorielle créée par des courants électriques ou des aimants permanents.
- Chute de tension — La chute de tension est la diminution de la tension électrique entre l'origine d'une installation et le point d'utilisation, provoquée par la résistan…
- Courant continu — Le courant continu (DC — Direct Current) est un courant électrique dont l'intensité et le sens de circulation restent constants dans le temps.
- Force électromotrice — La force électromotrice (f.é.m.) est la grandeur, exprimée en volts, qui représente la capacité d'un générateur — pile, dynamo, alternateur ou photopi…
- Puissance moyenne — La puissance moyenne est la valeur moyenne de la puissance instantanée calculée sur une période complète du signal.
- Puissance Électrique — La puissance électrique mesure la vitesse à laquelle l'énergie est transférée dans un circuit.
- Régime Permanent — Le régime permanent est l'état d'un circuit électrique dans lequel tous les courants et toutes les tensions ont une forme et une amplitude stables dan…
- Tension nominale — La tension nominale, notée Un et exprimée en volts (V), est la valeur de tension par laquelle on désigne un réseau ou un matériel électrique et à laqu…
- Variateur de vitesse — Le variateur de vitesse est un appareil électronique qui fait varier la vitesse de rotation d'un moteur électrique en modifiant la fréquence et la tension qui lui sont appliquées.
- Énergie Électrique — L'énergie électrique est la forme d'énergie produite, transportée et consommée sous forme de courant alternatif ou continu, mesurée en joules (J) ou e…
Téléchargez notre guide gratuit pour gagner du temps et de l'argent sur vos travaux électriques !
« * » indique les champs nécessaires